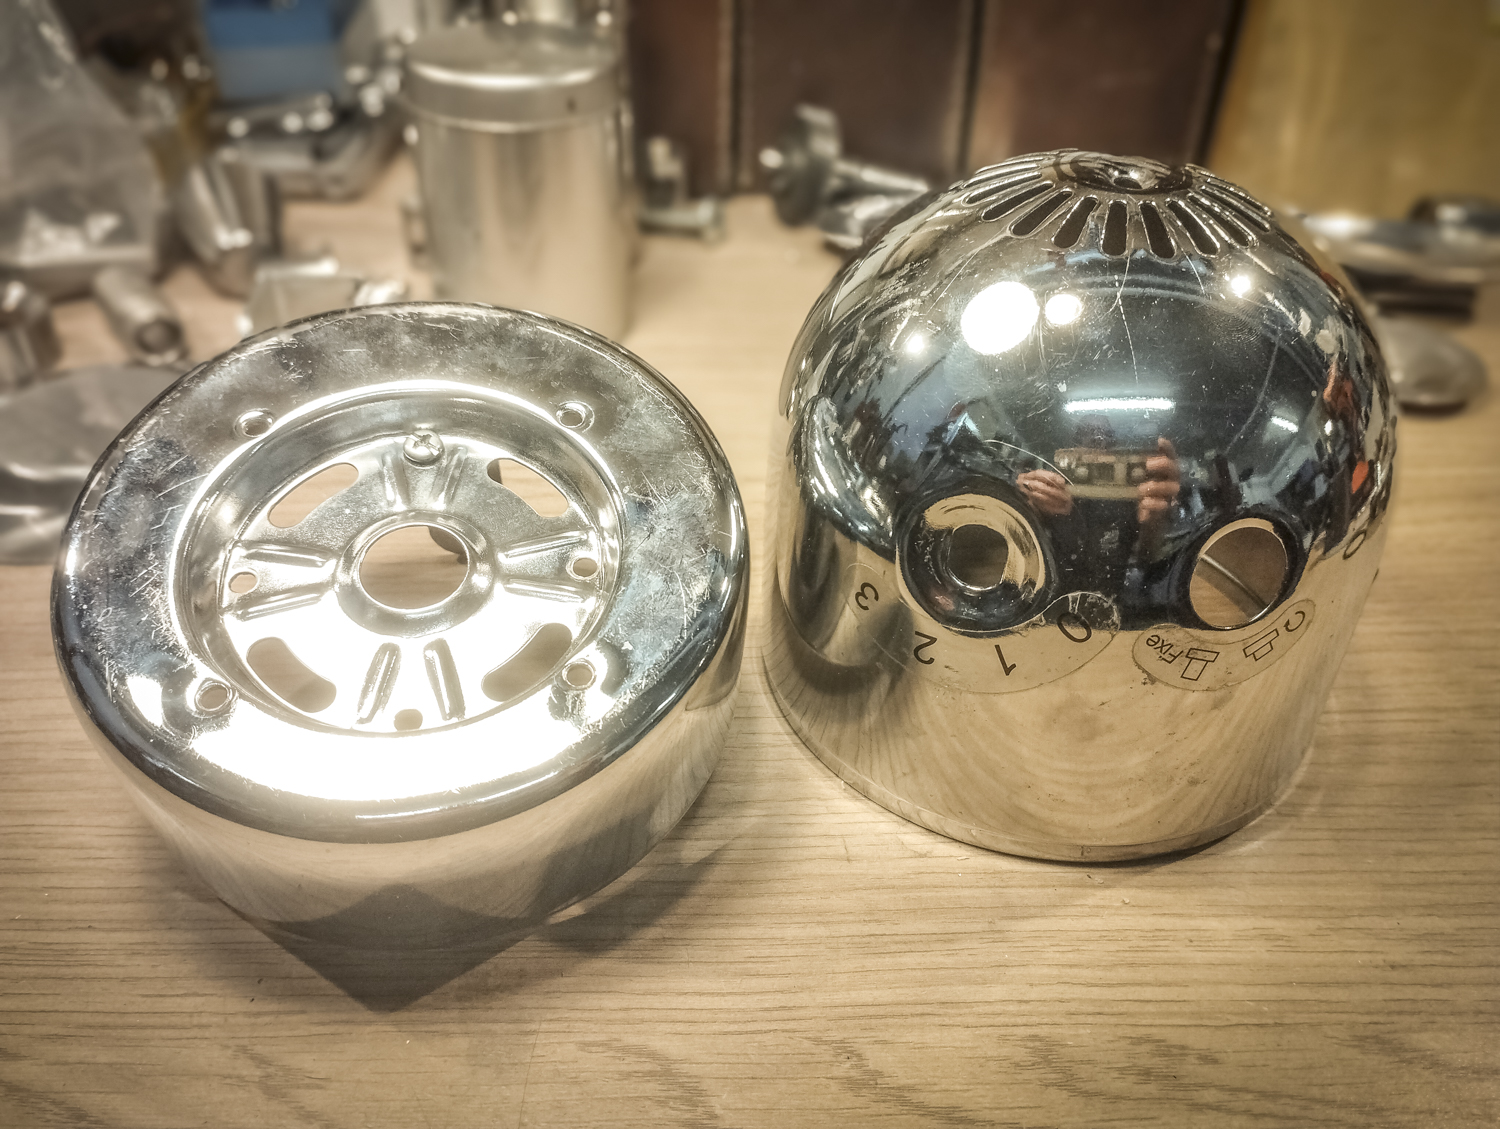
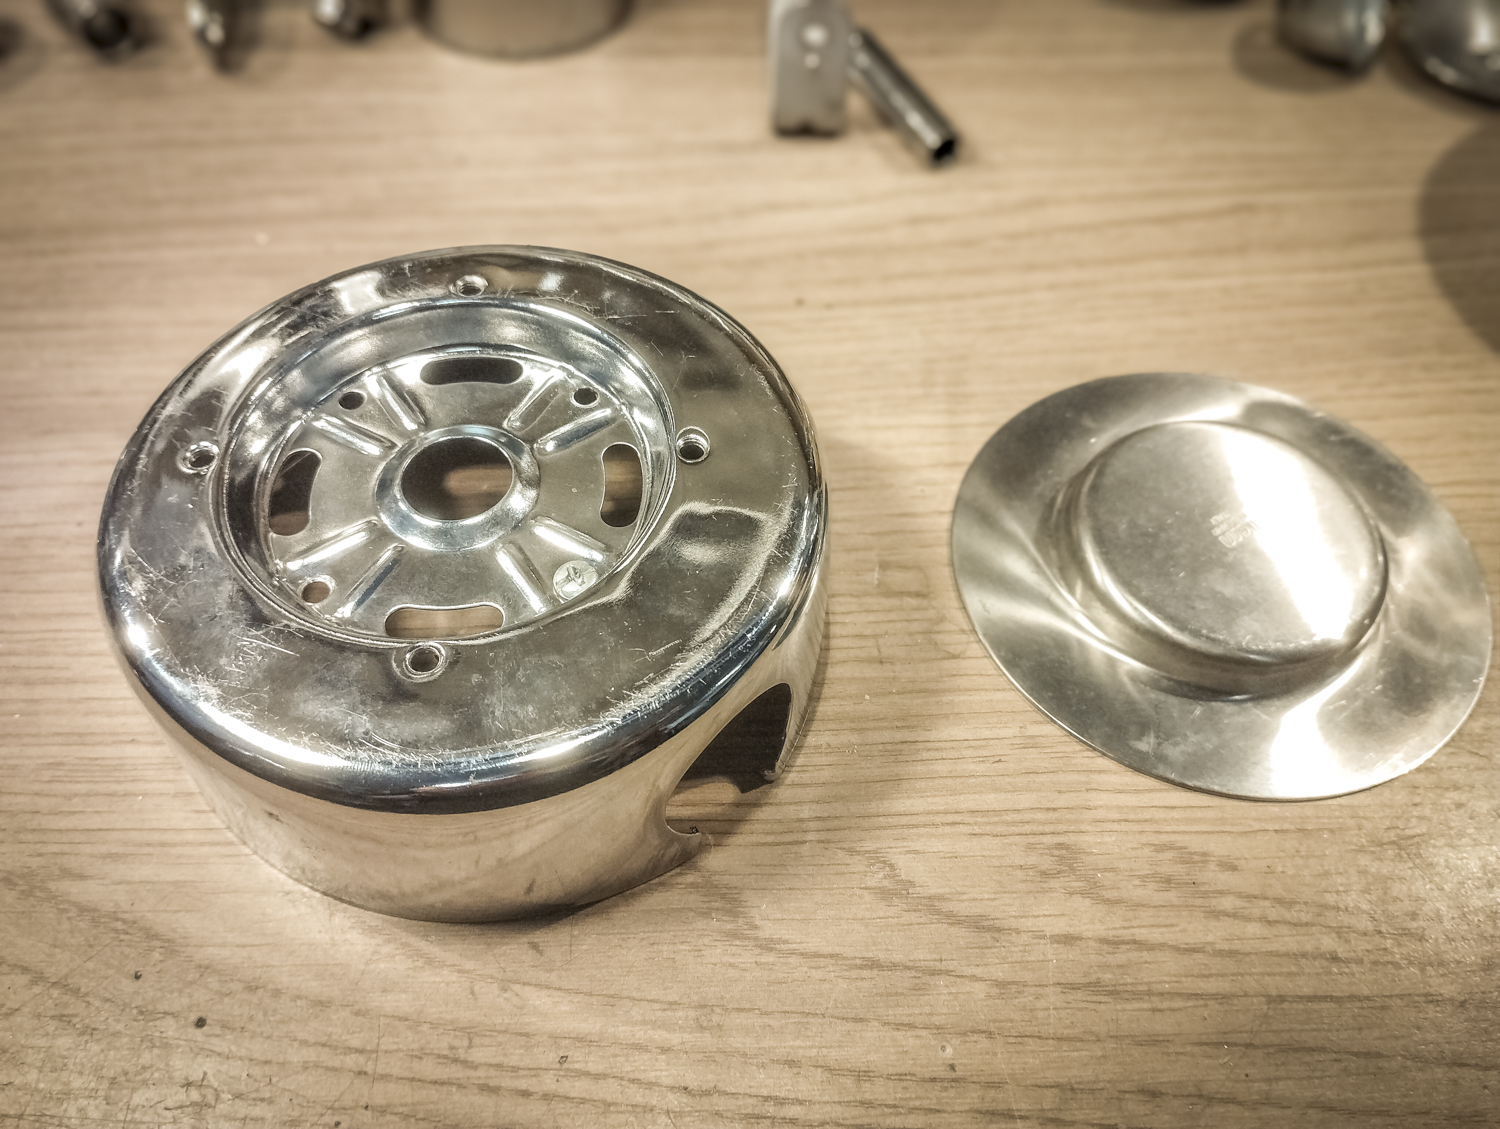
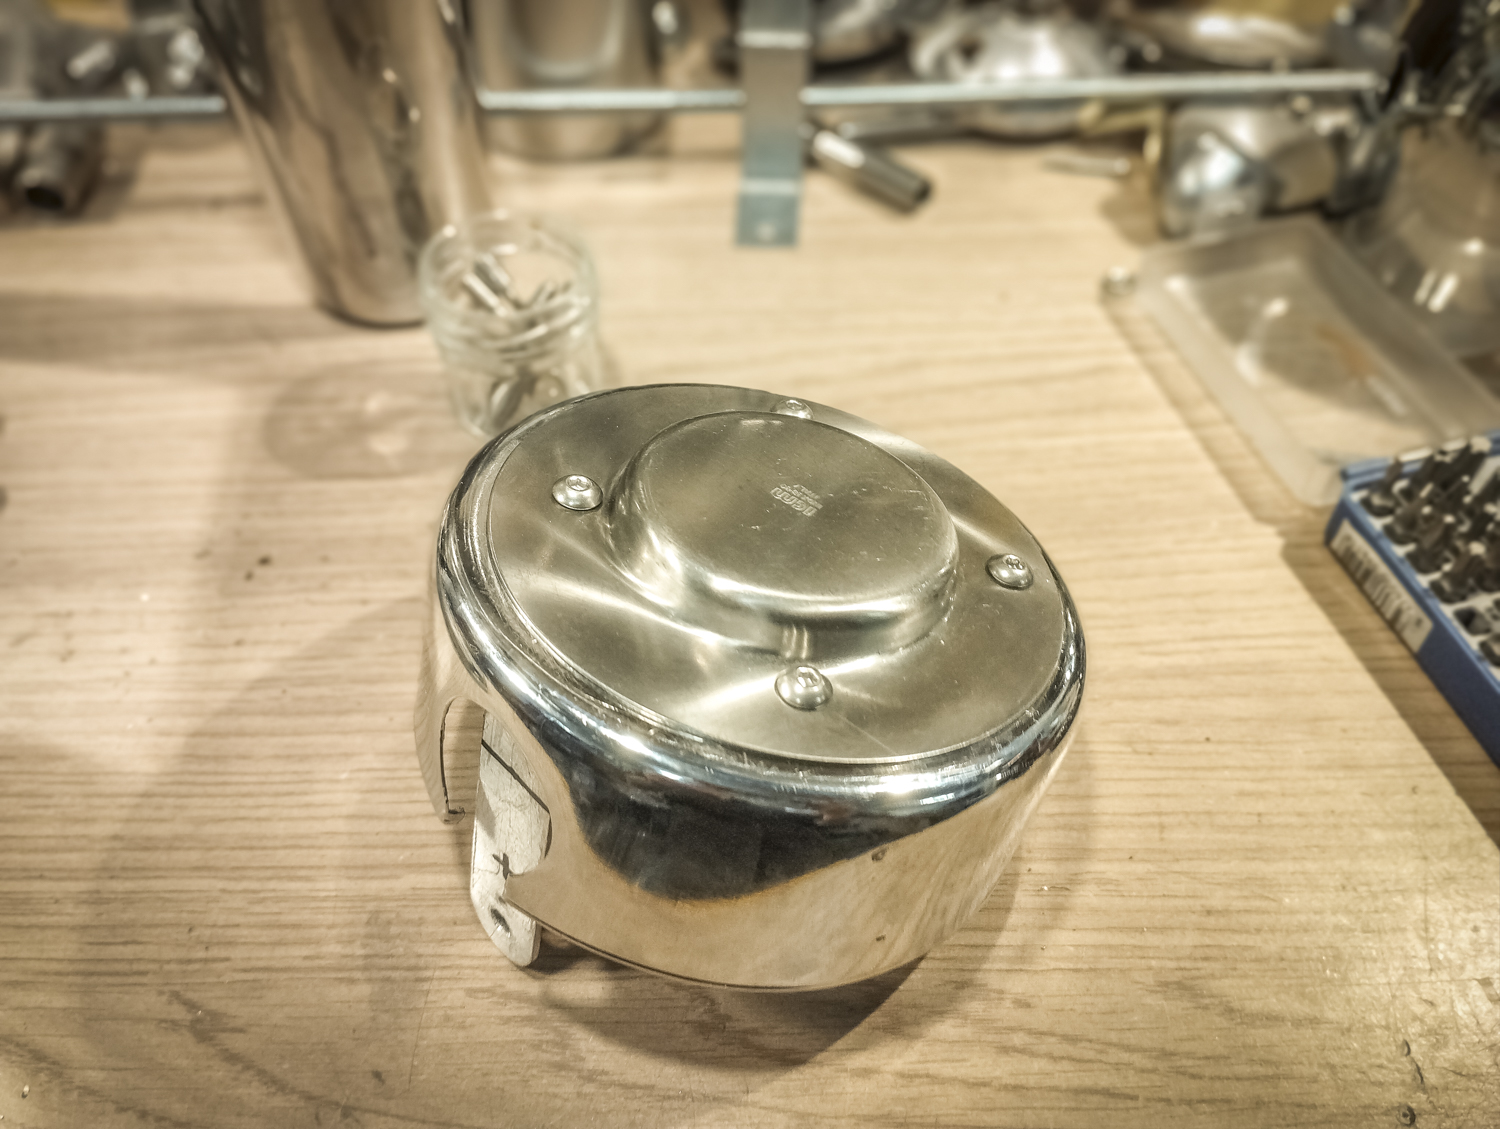
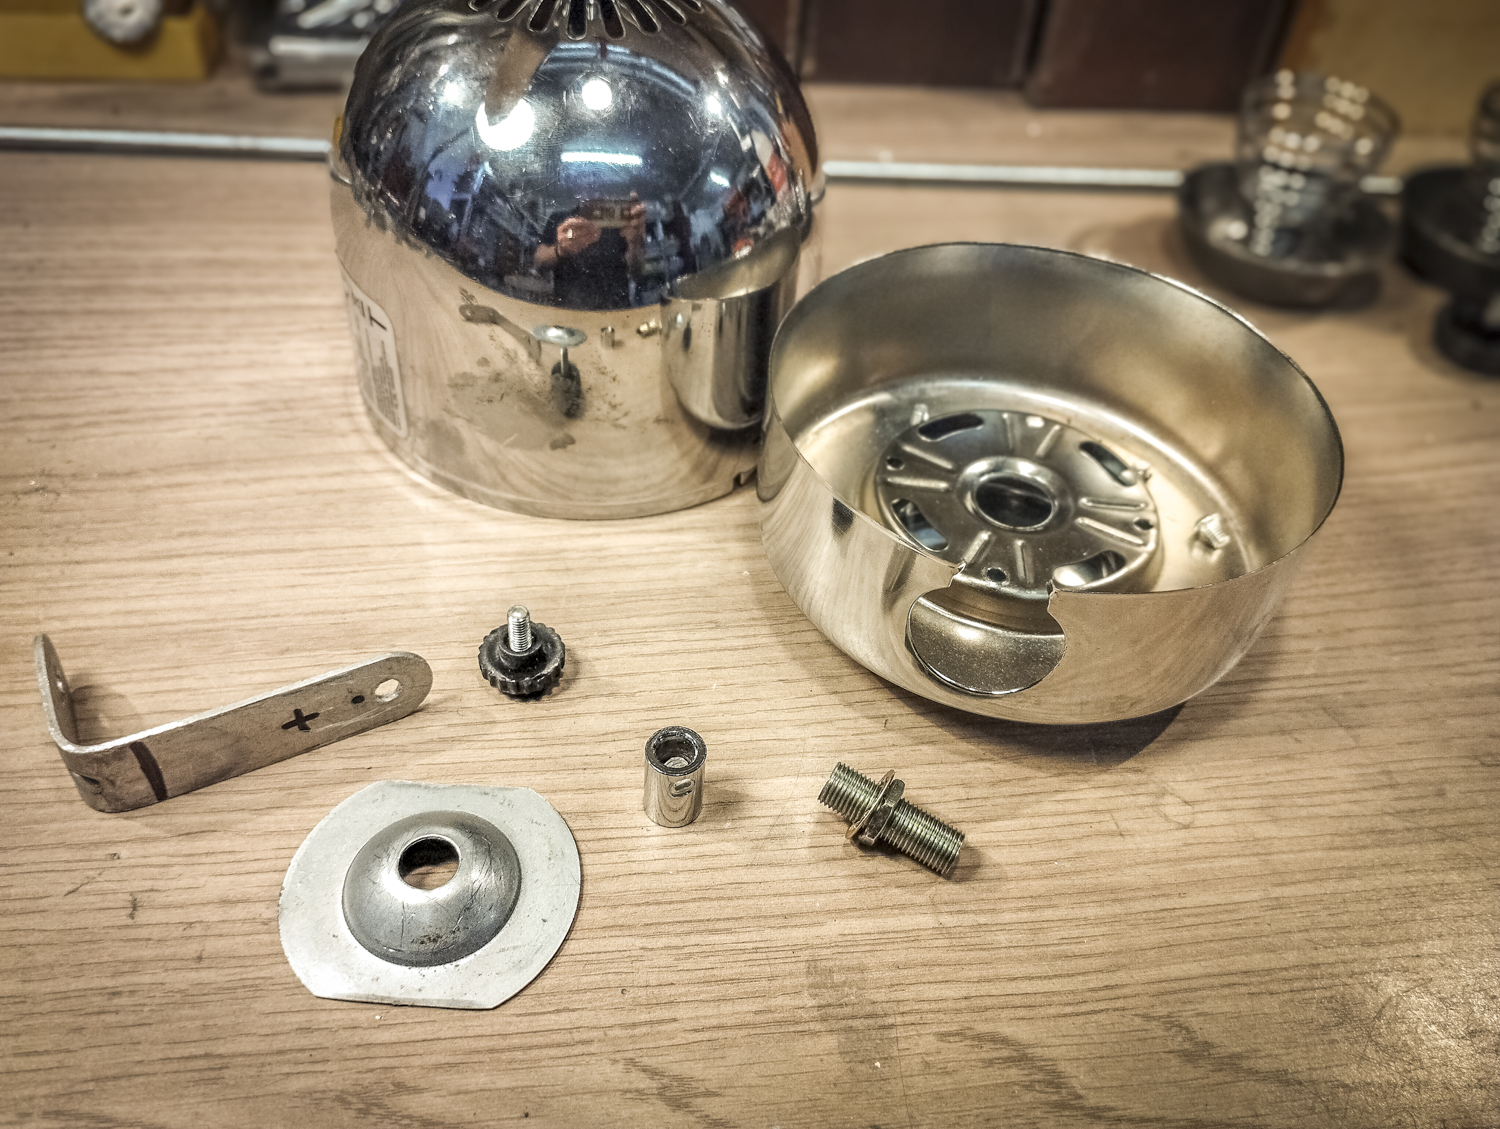
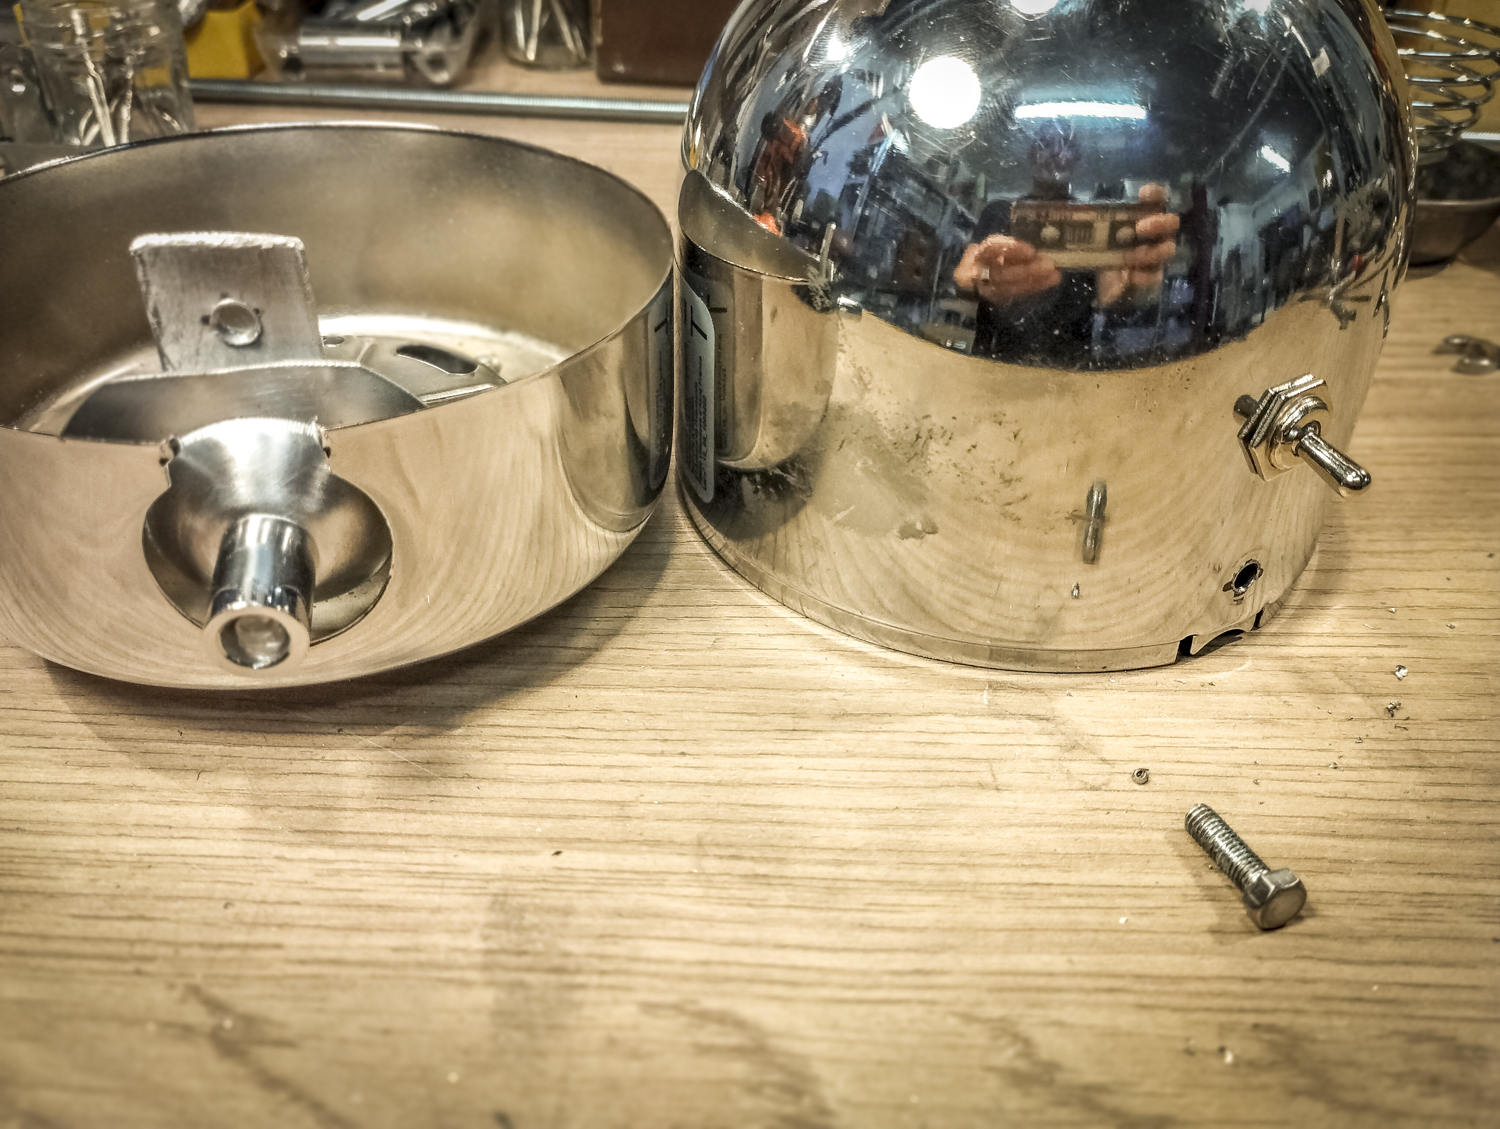
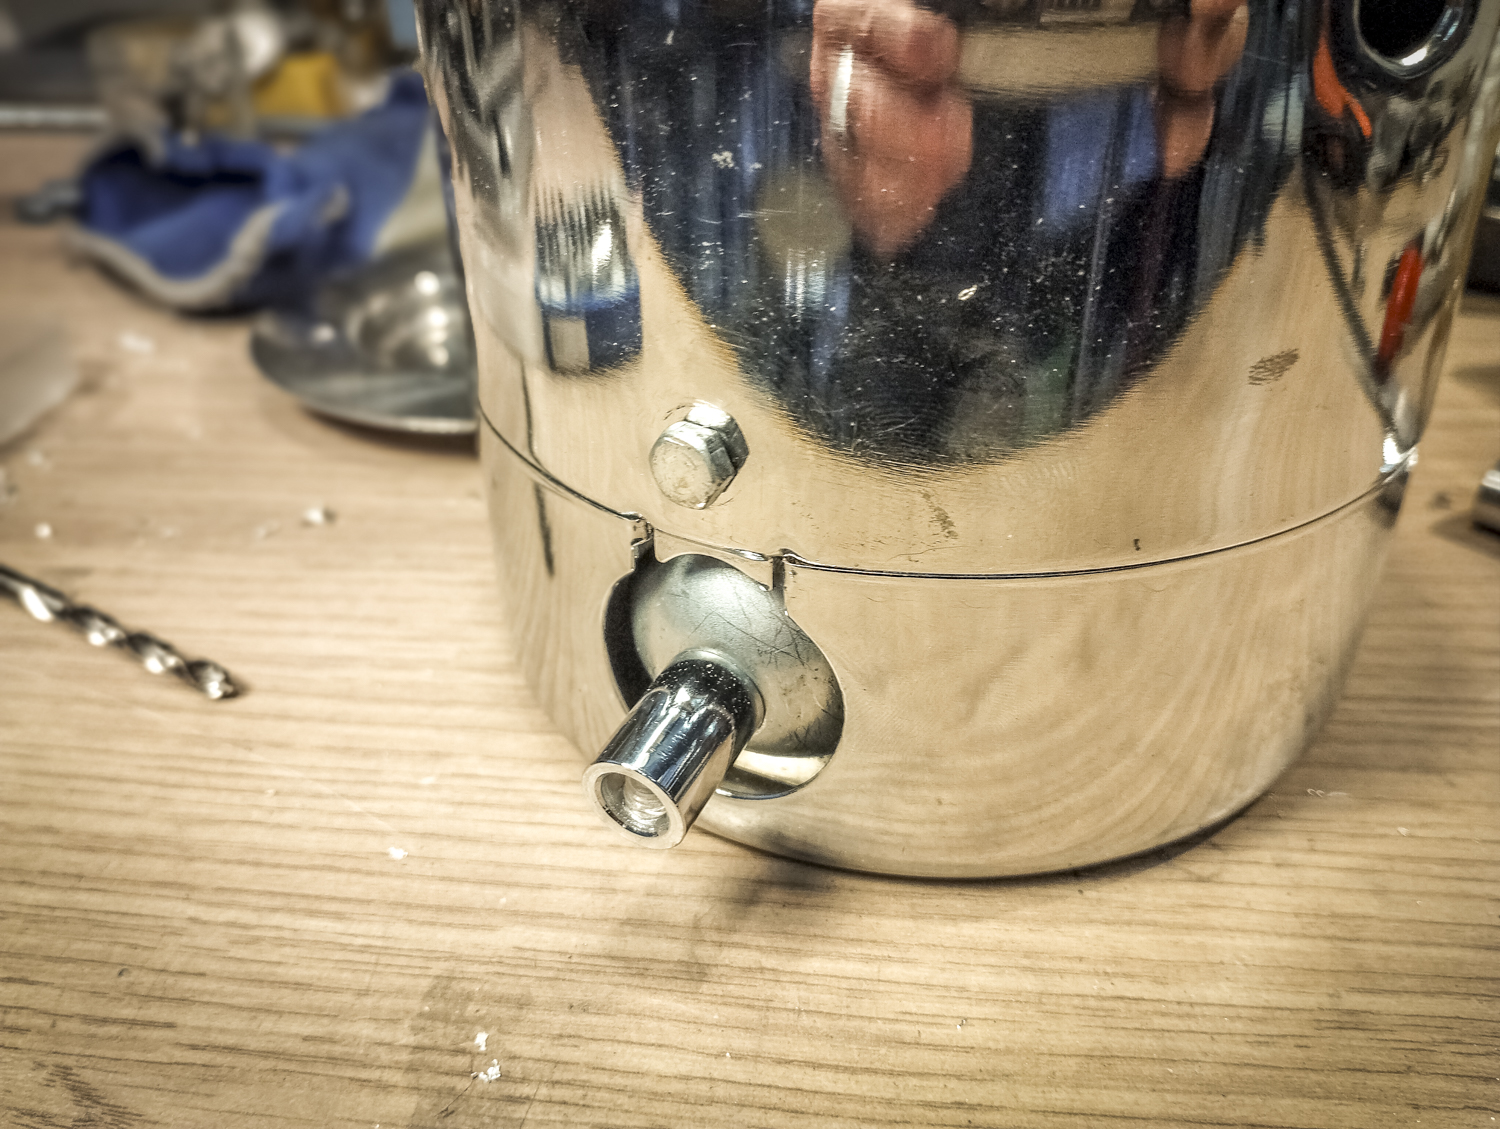
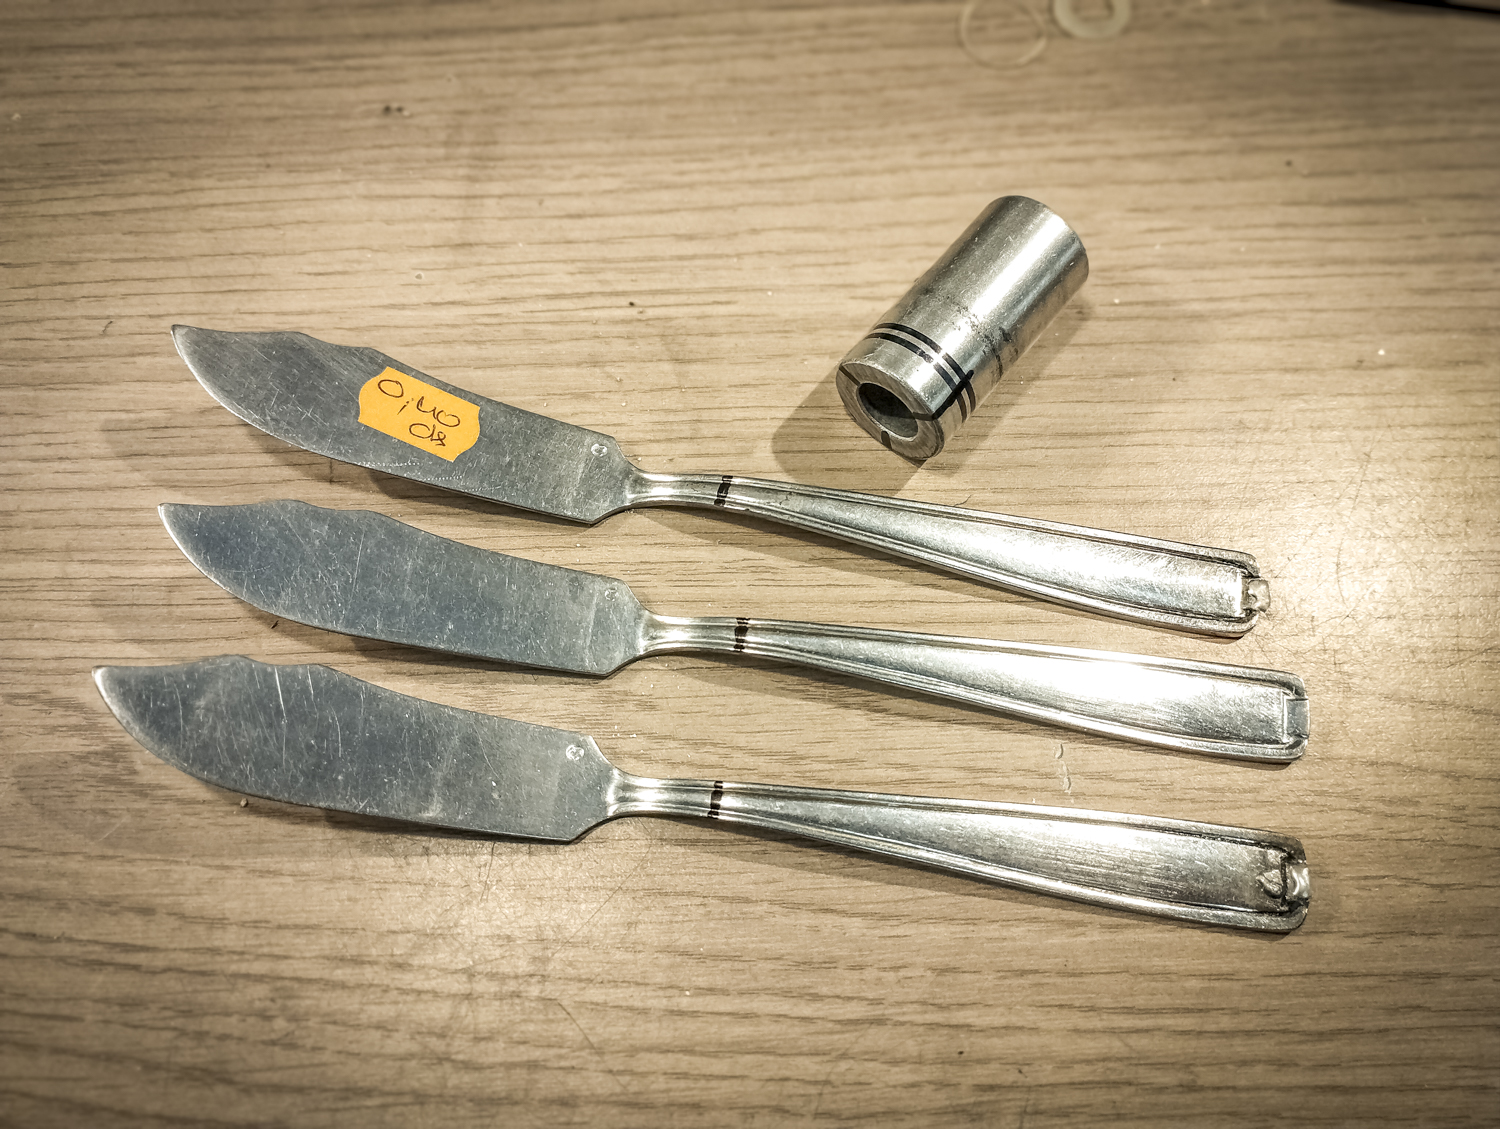
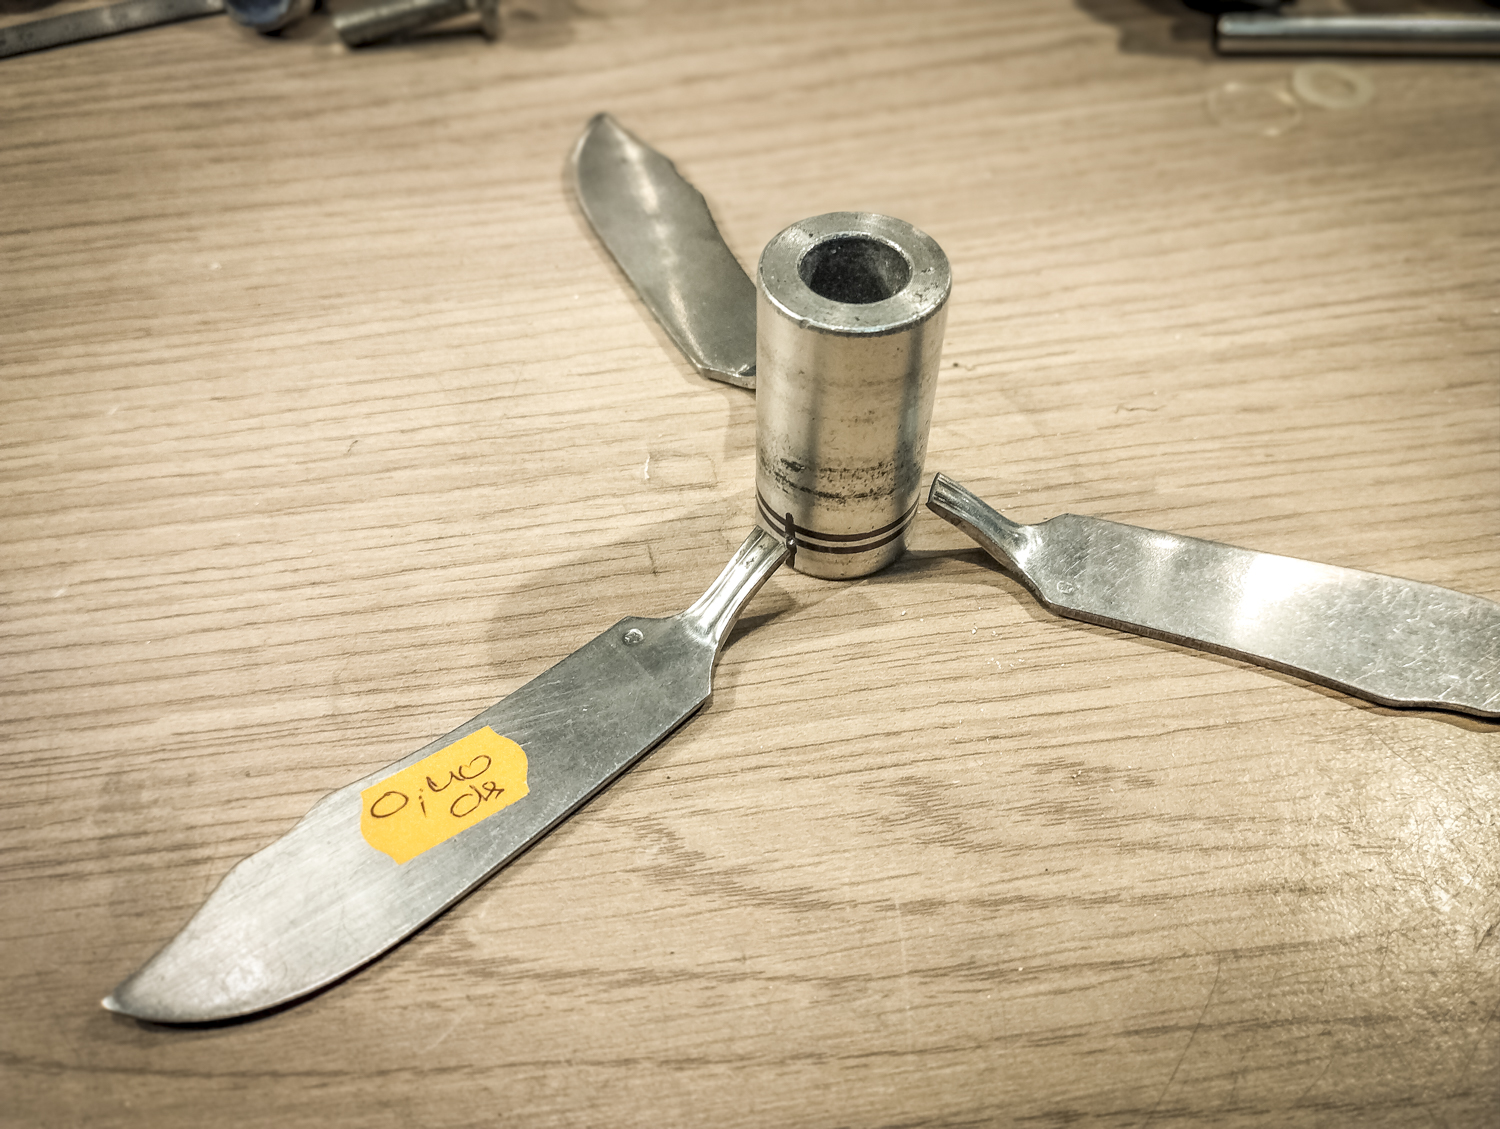
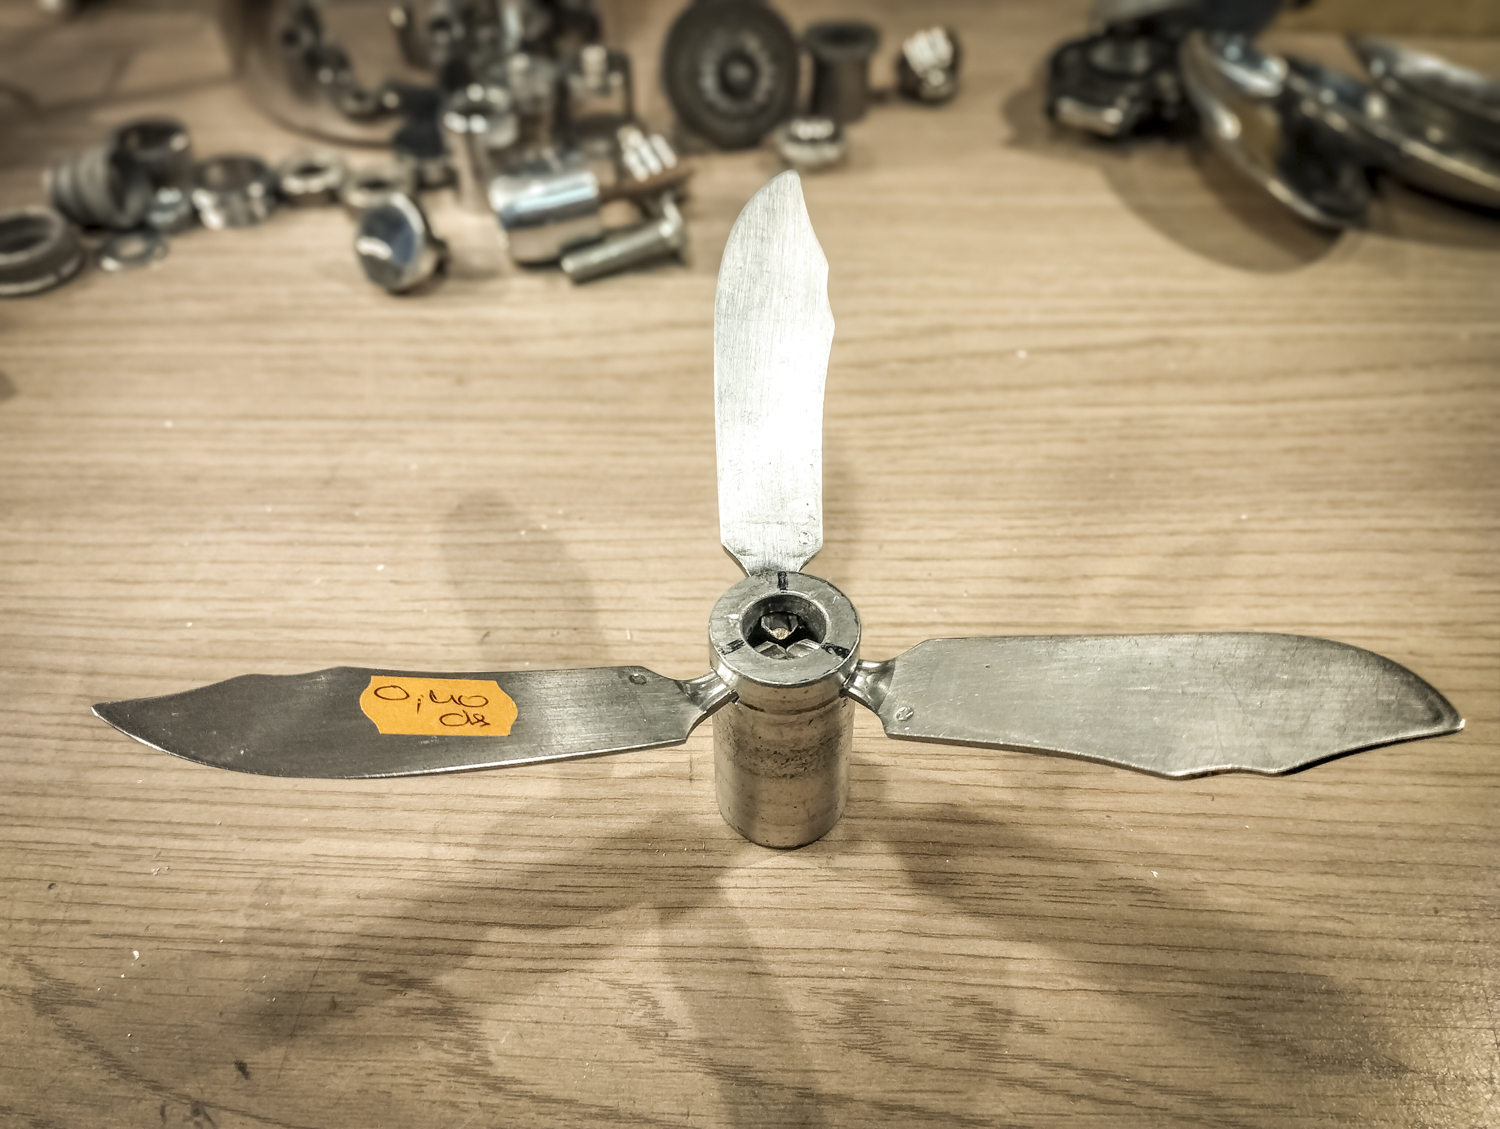
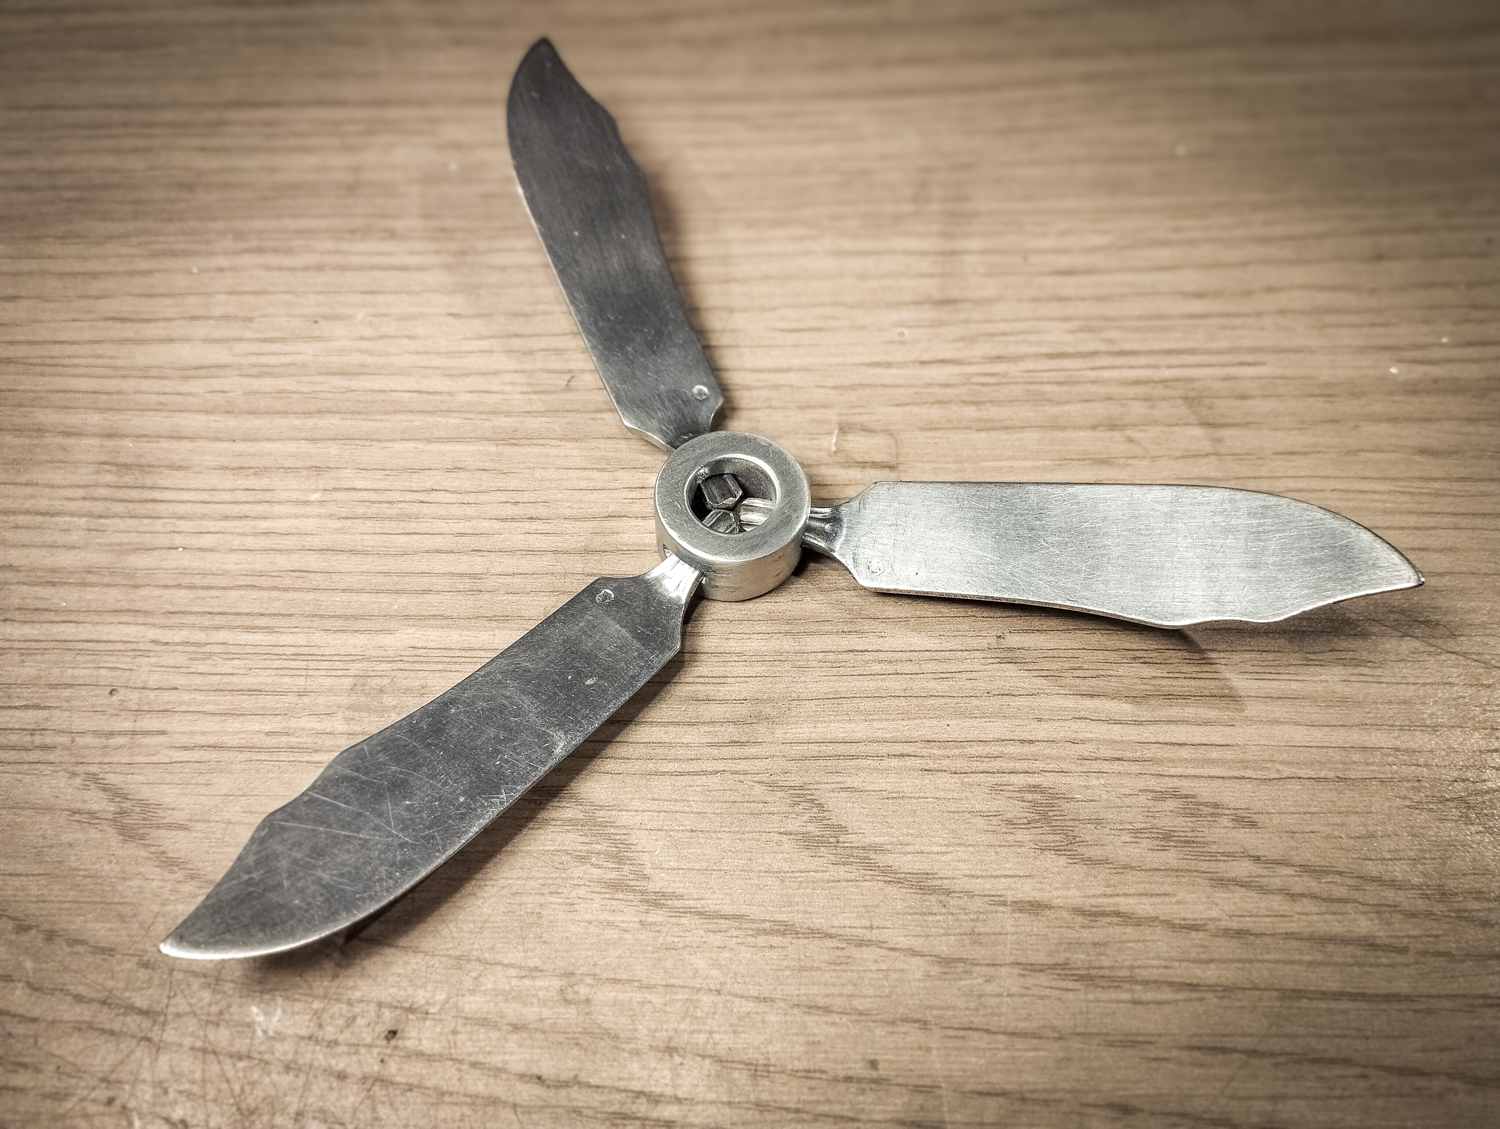
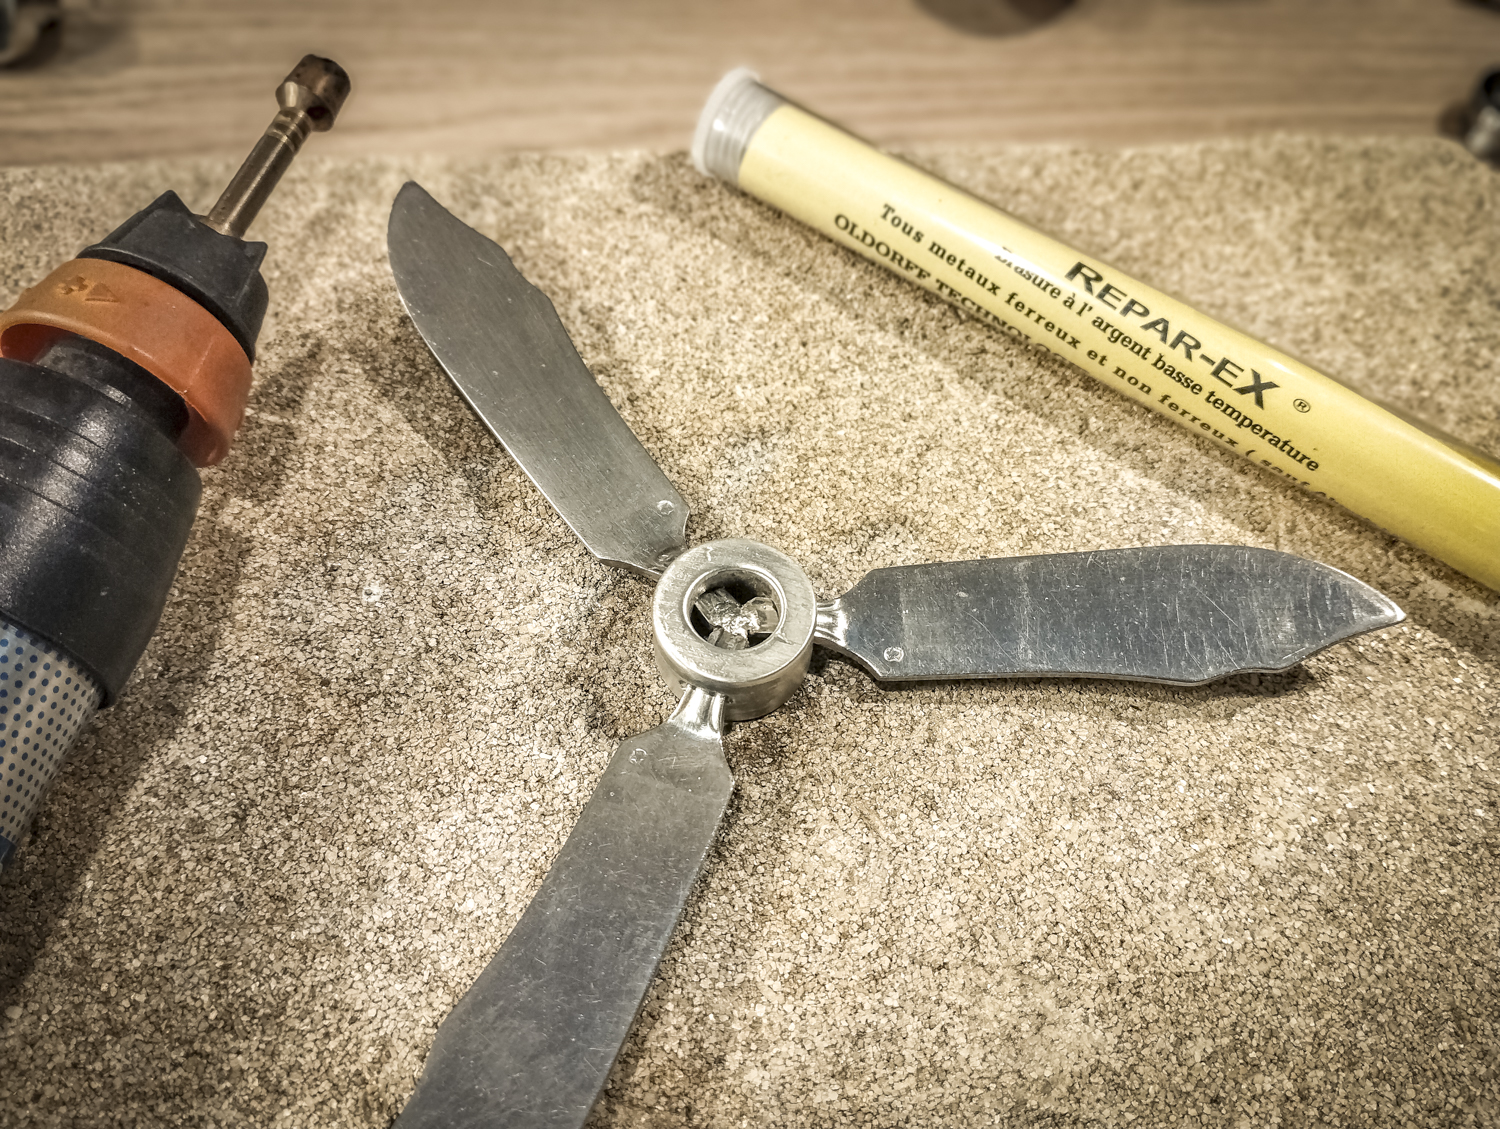
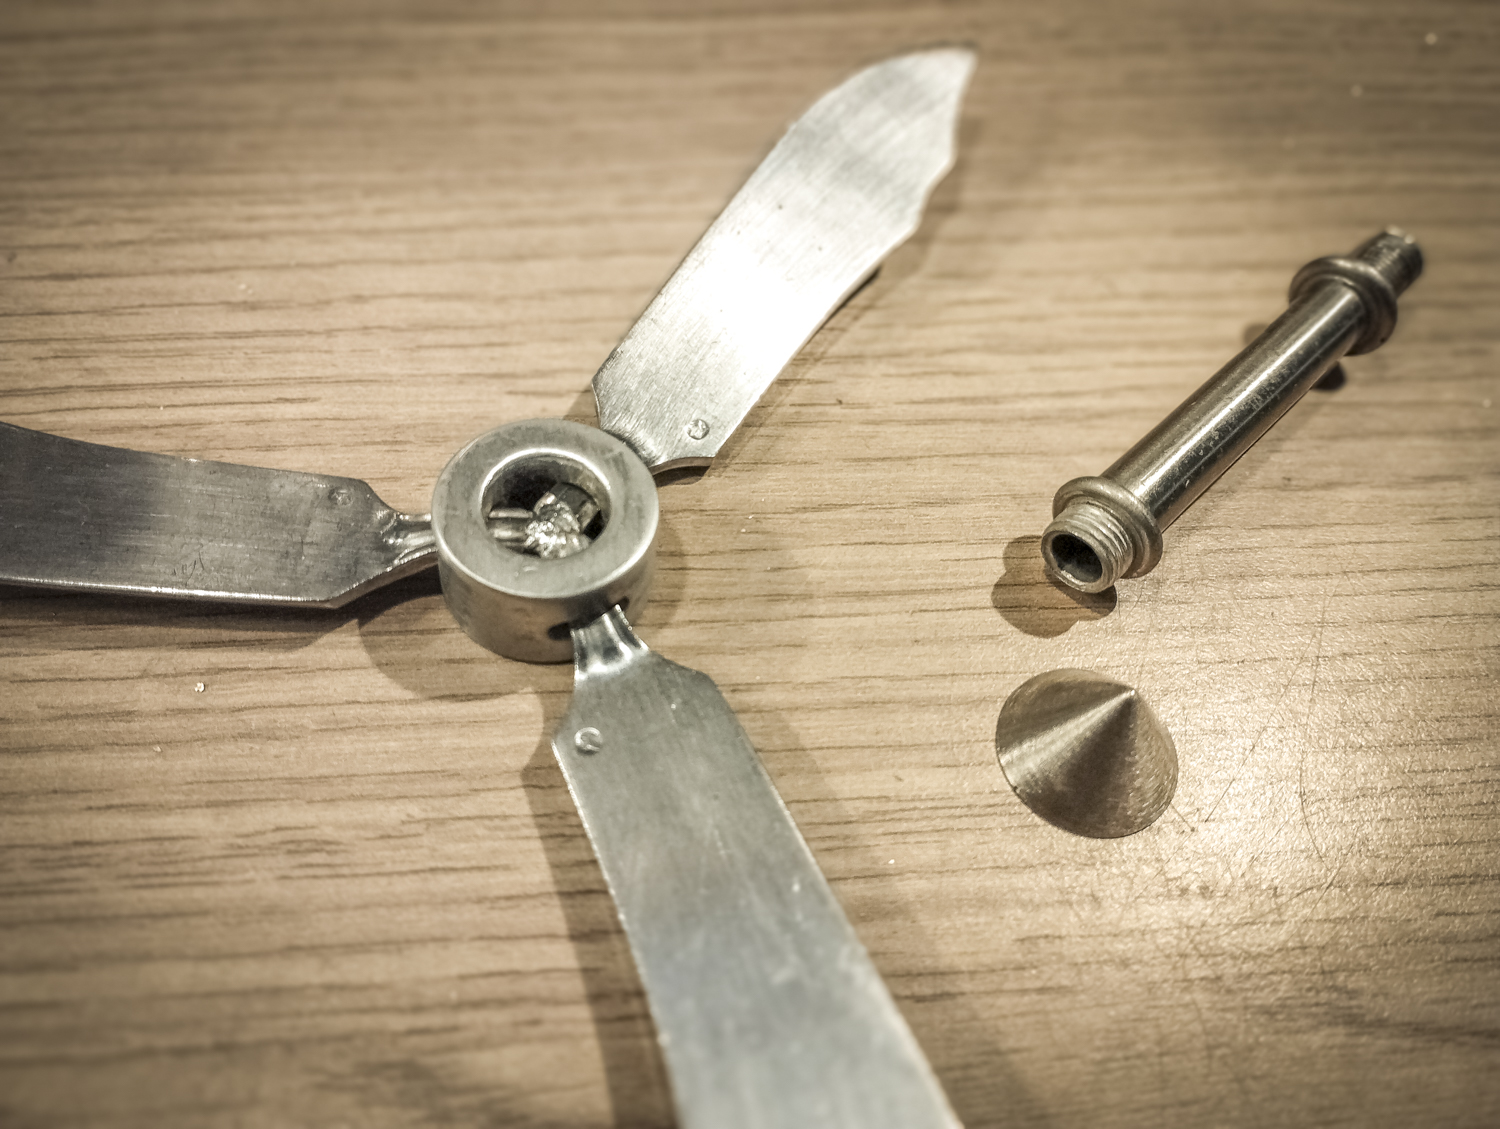
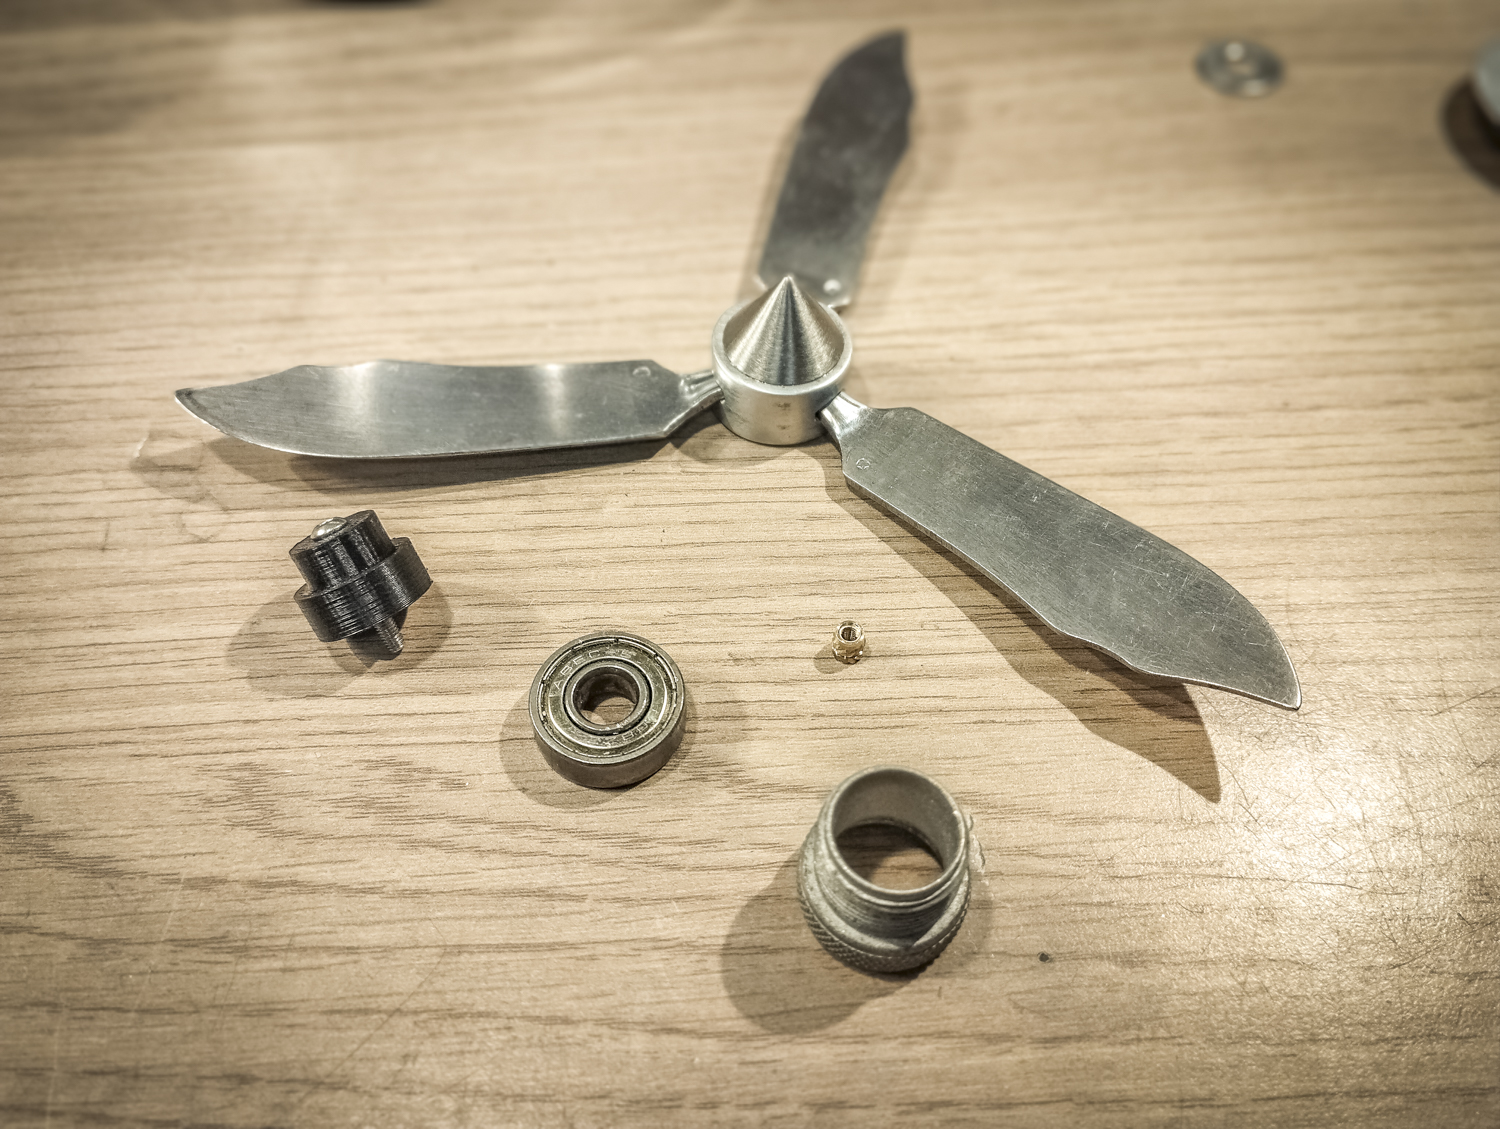
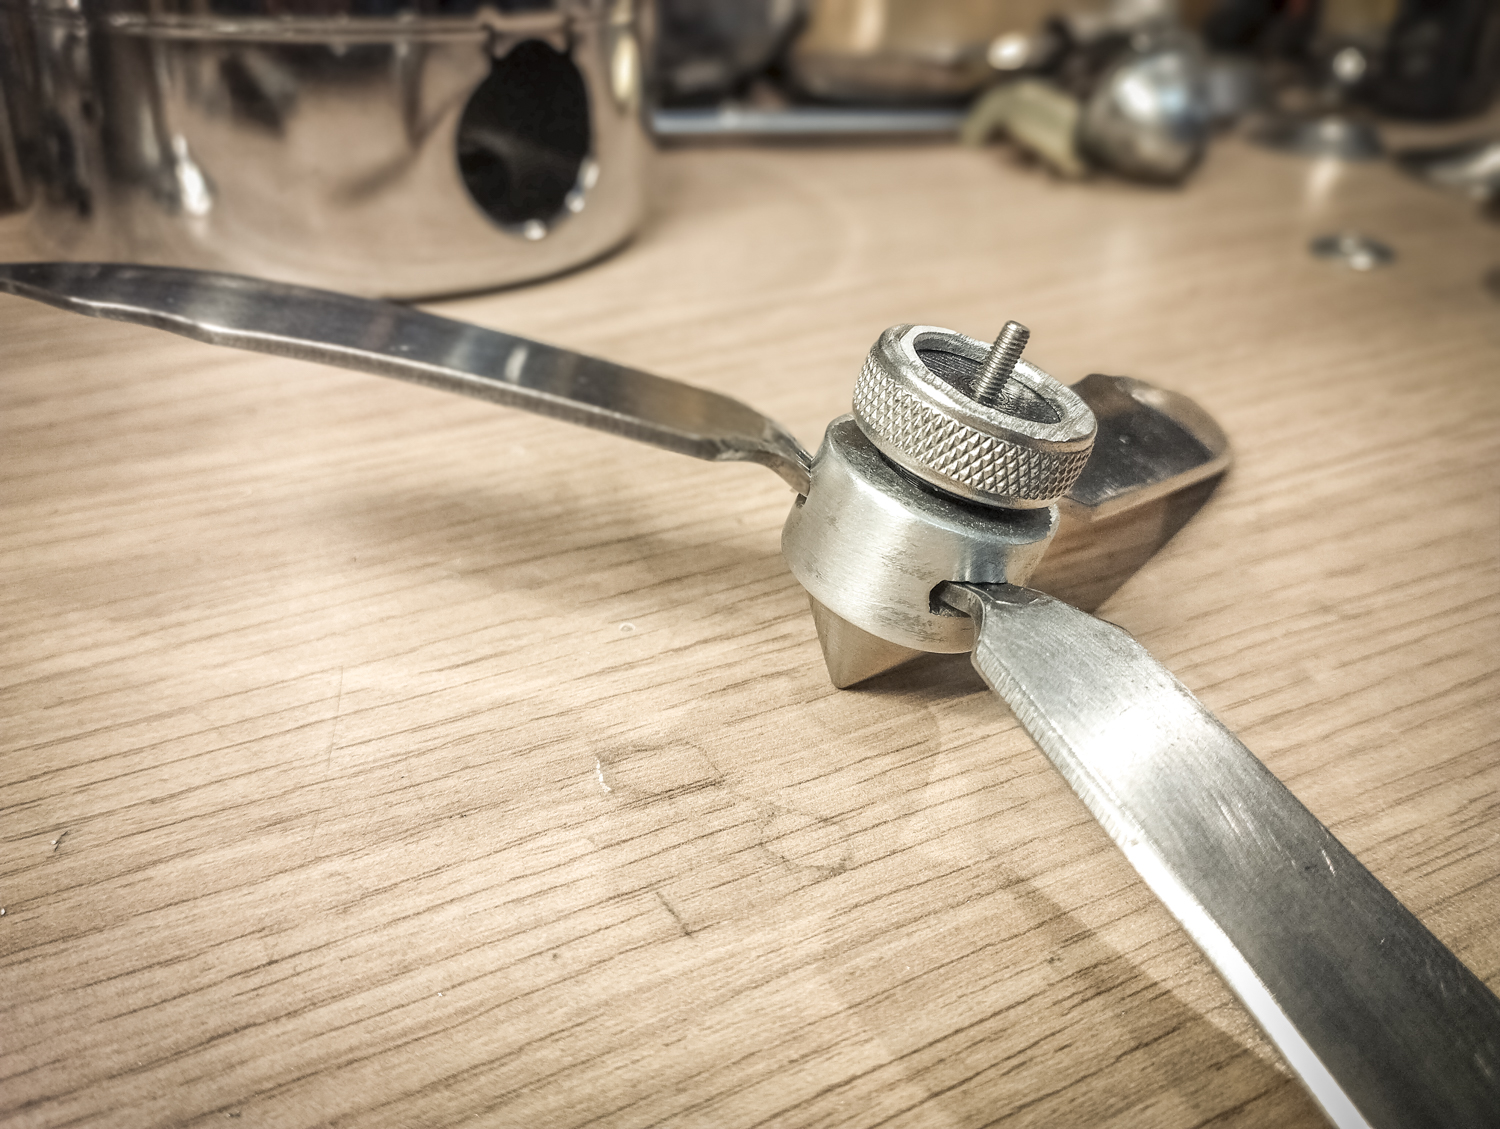
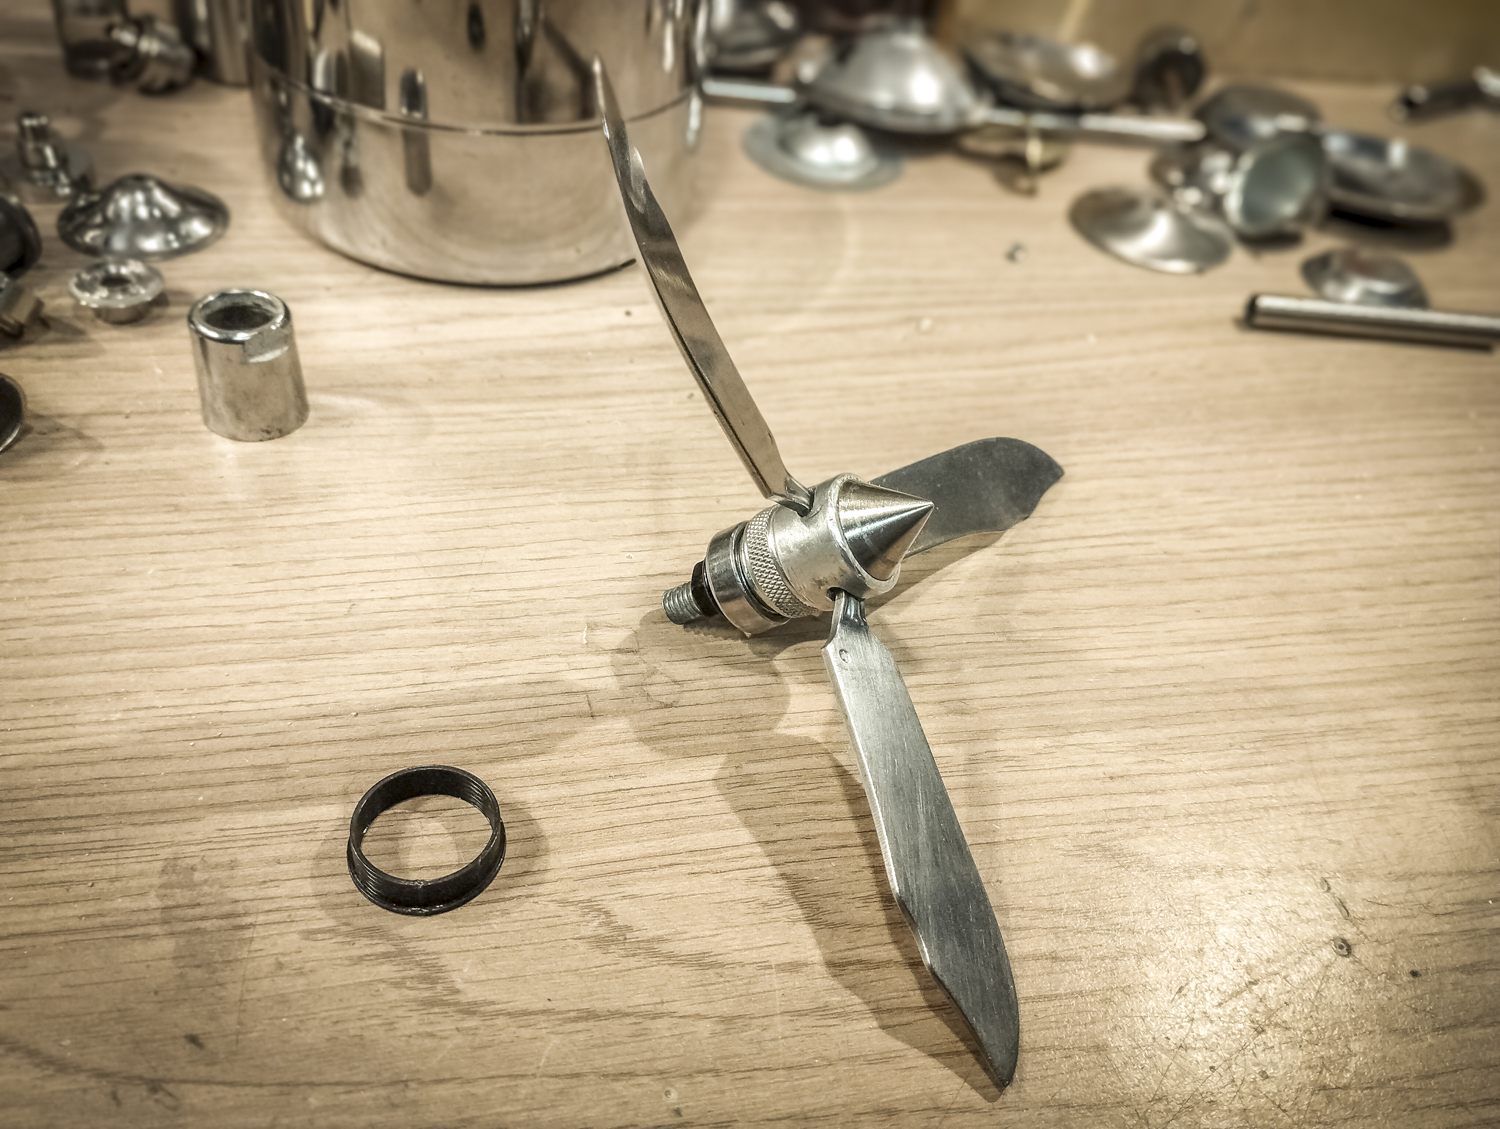
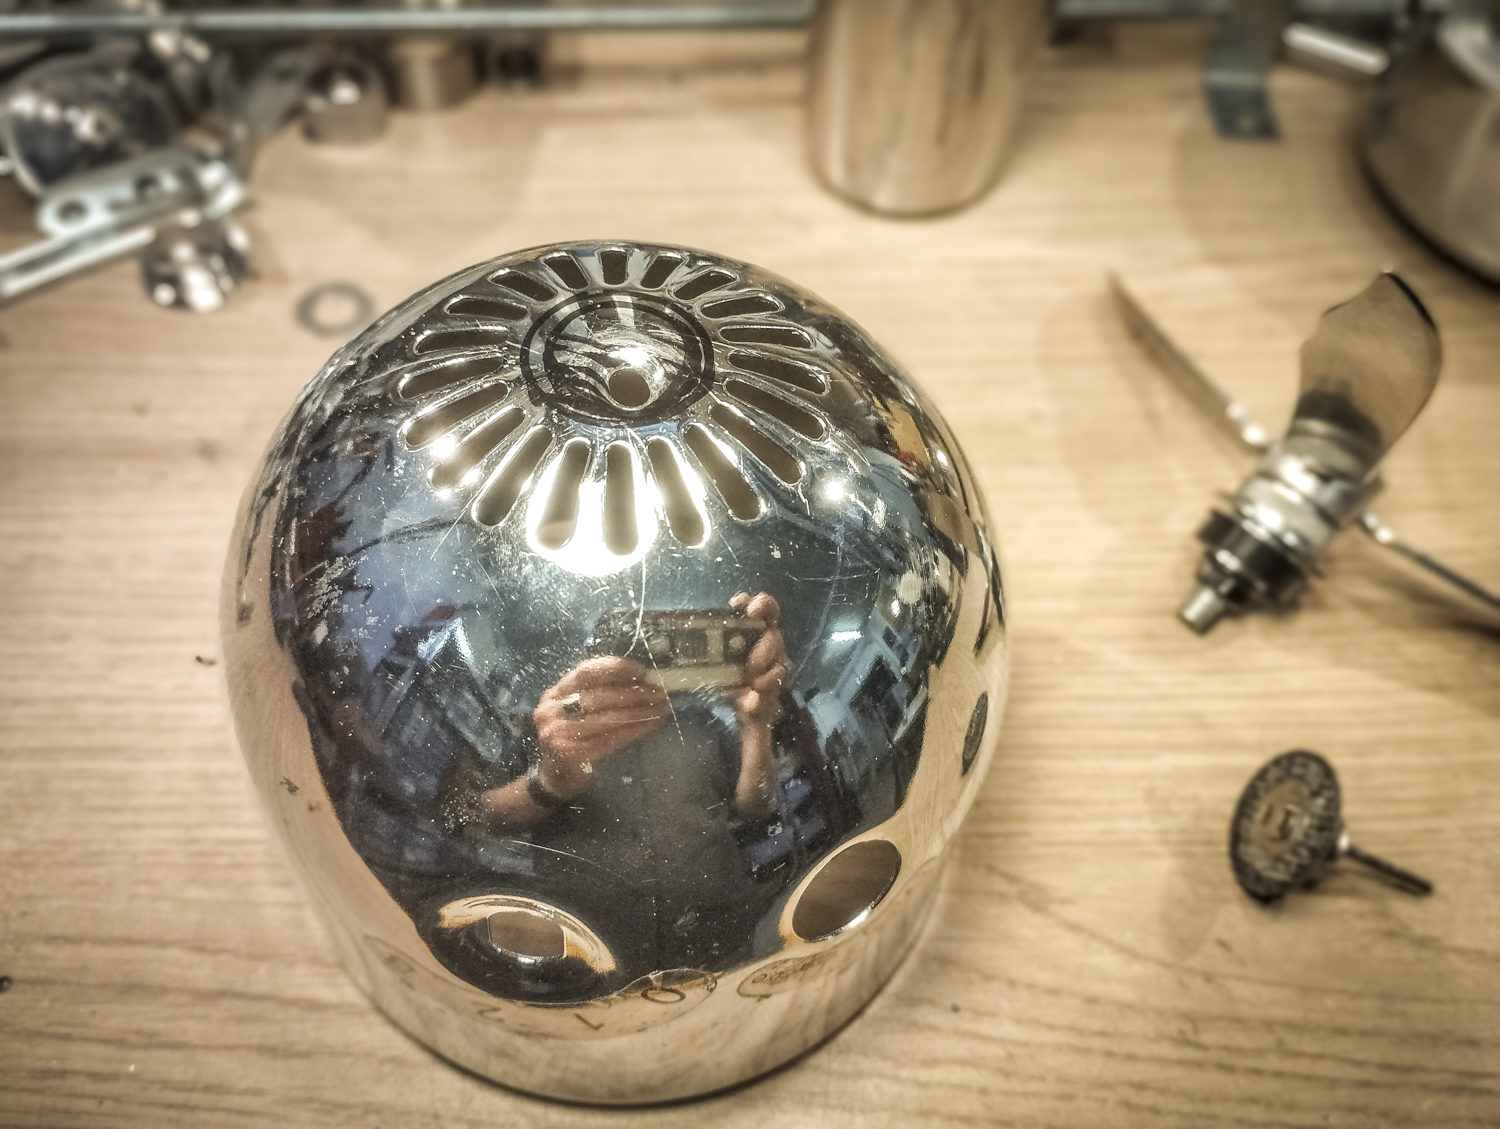
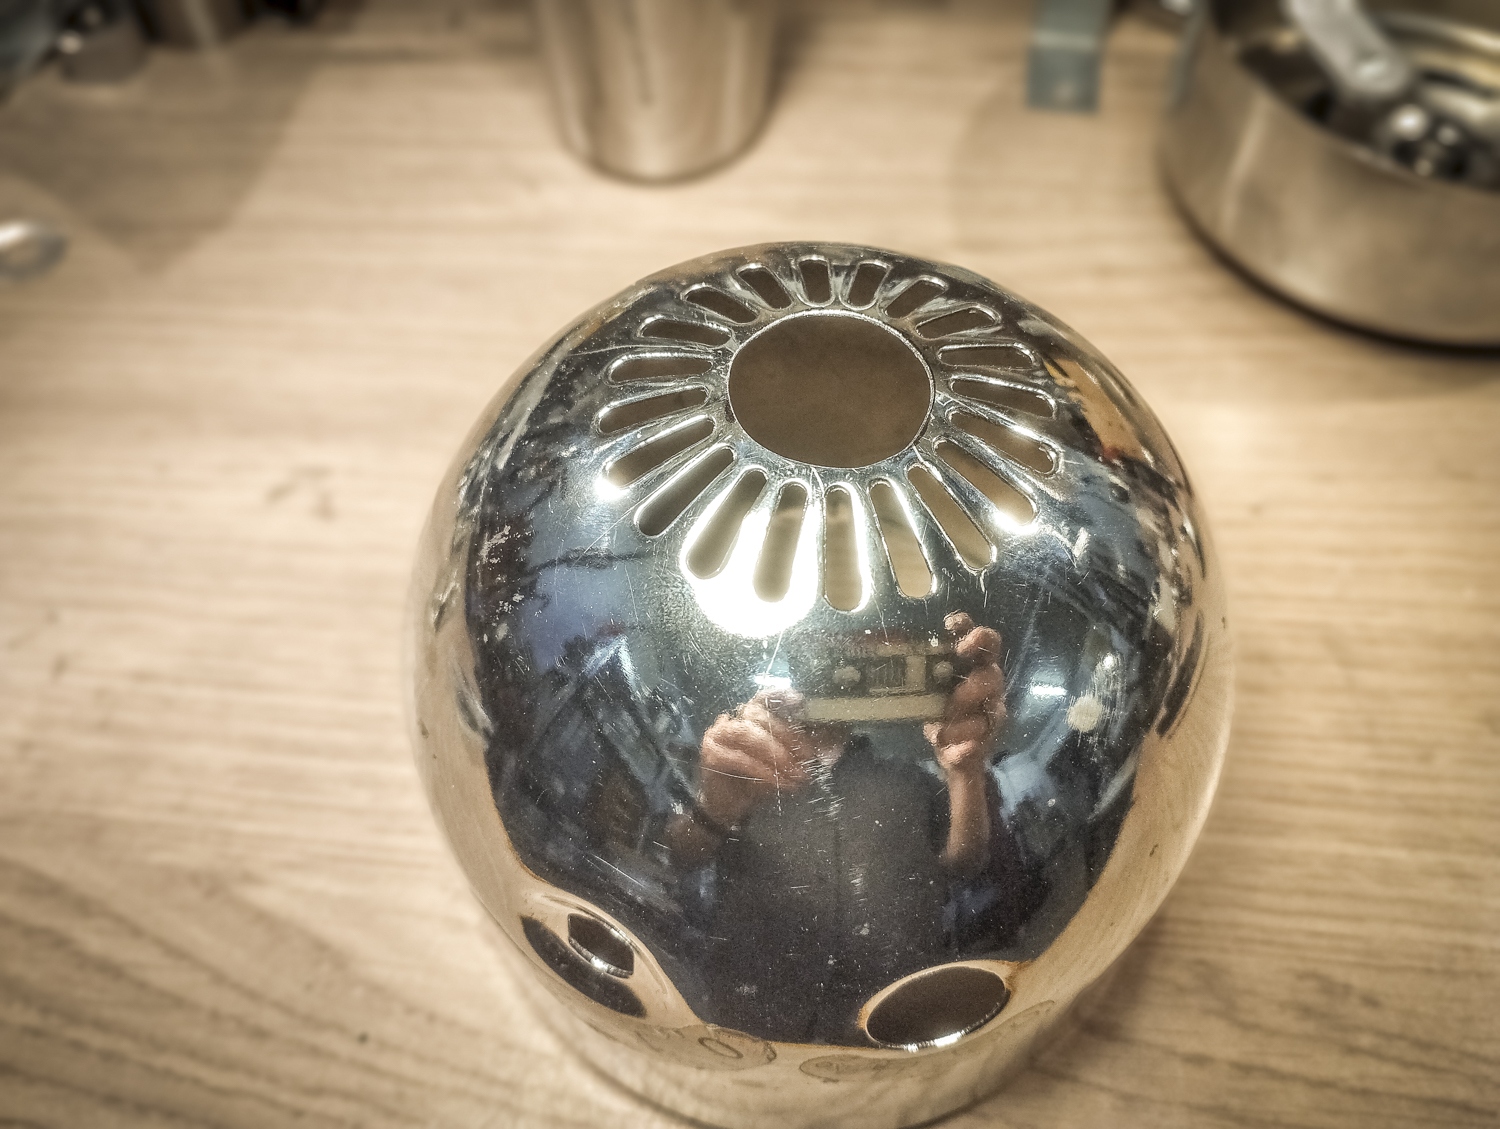
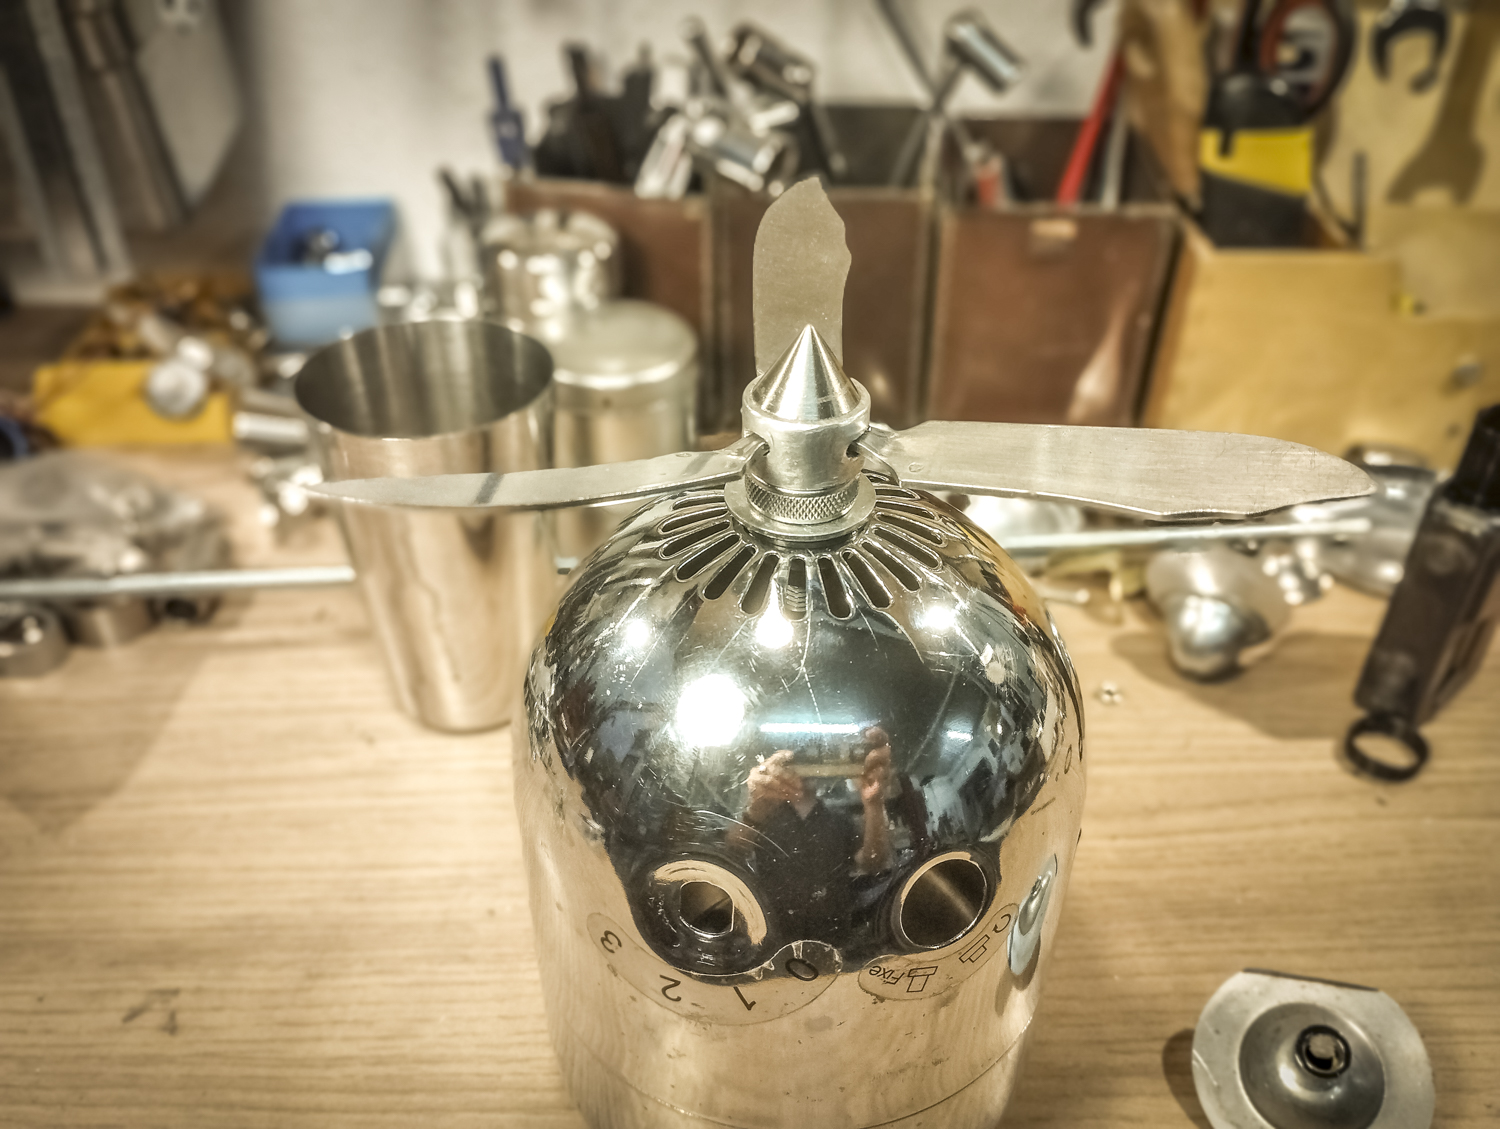
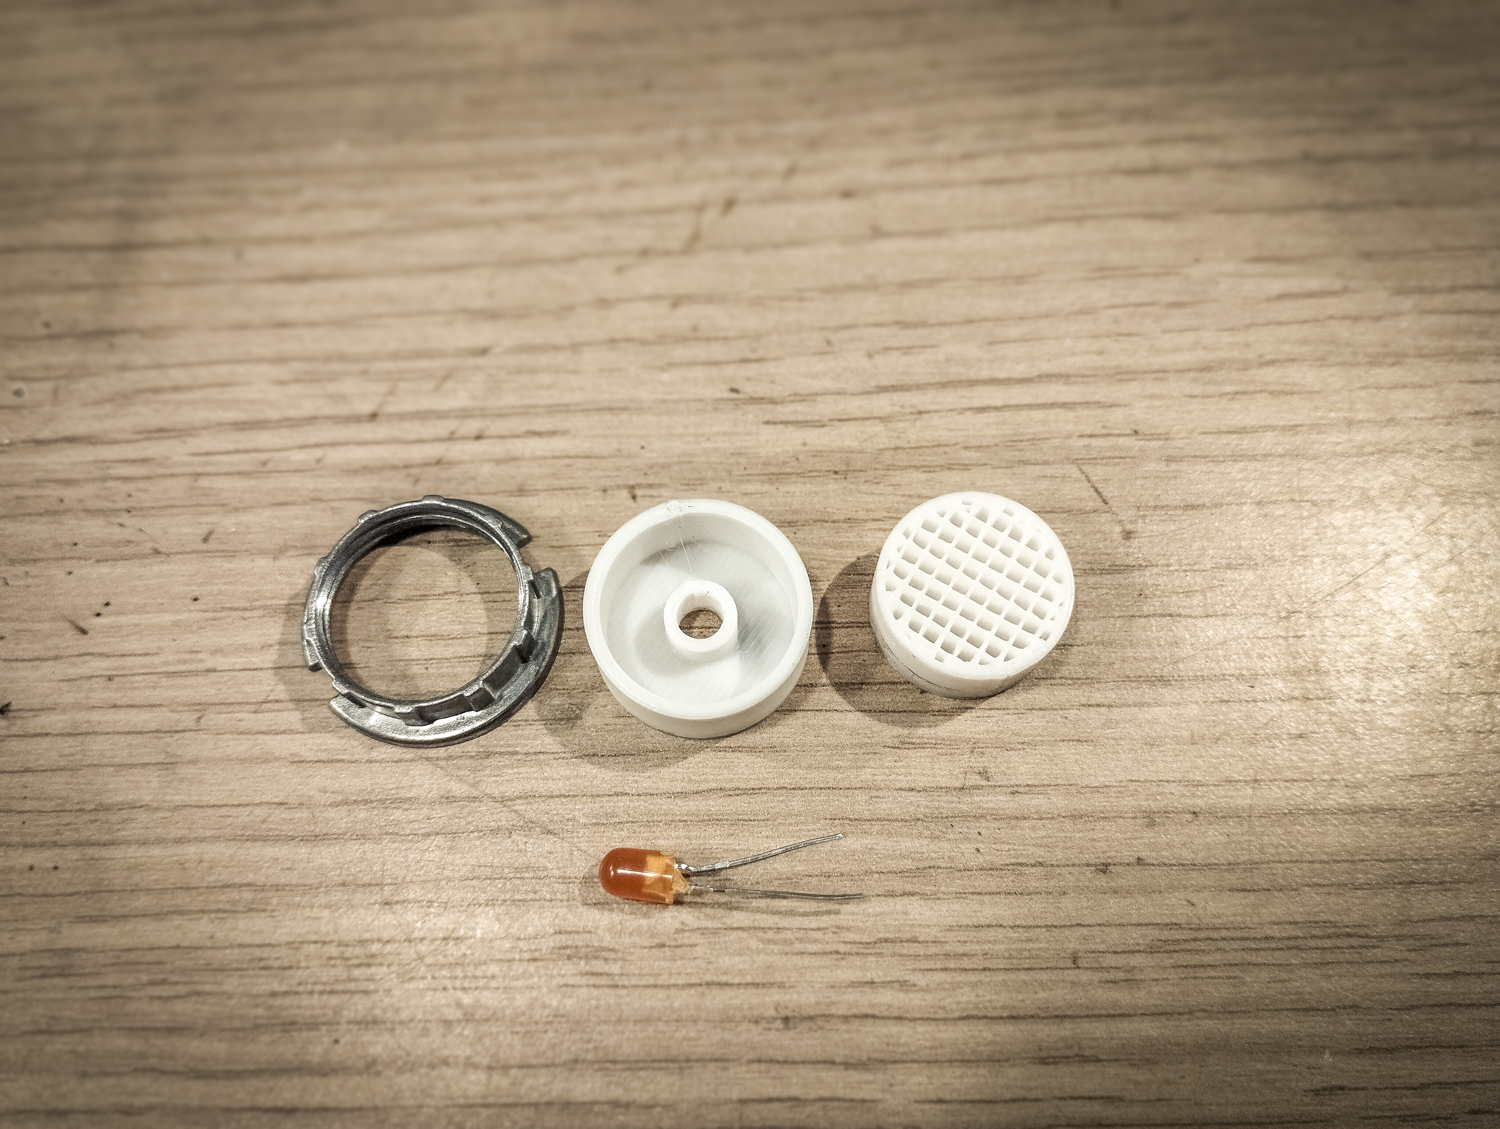
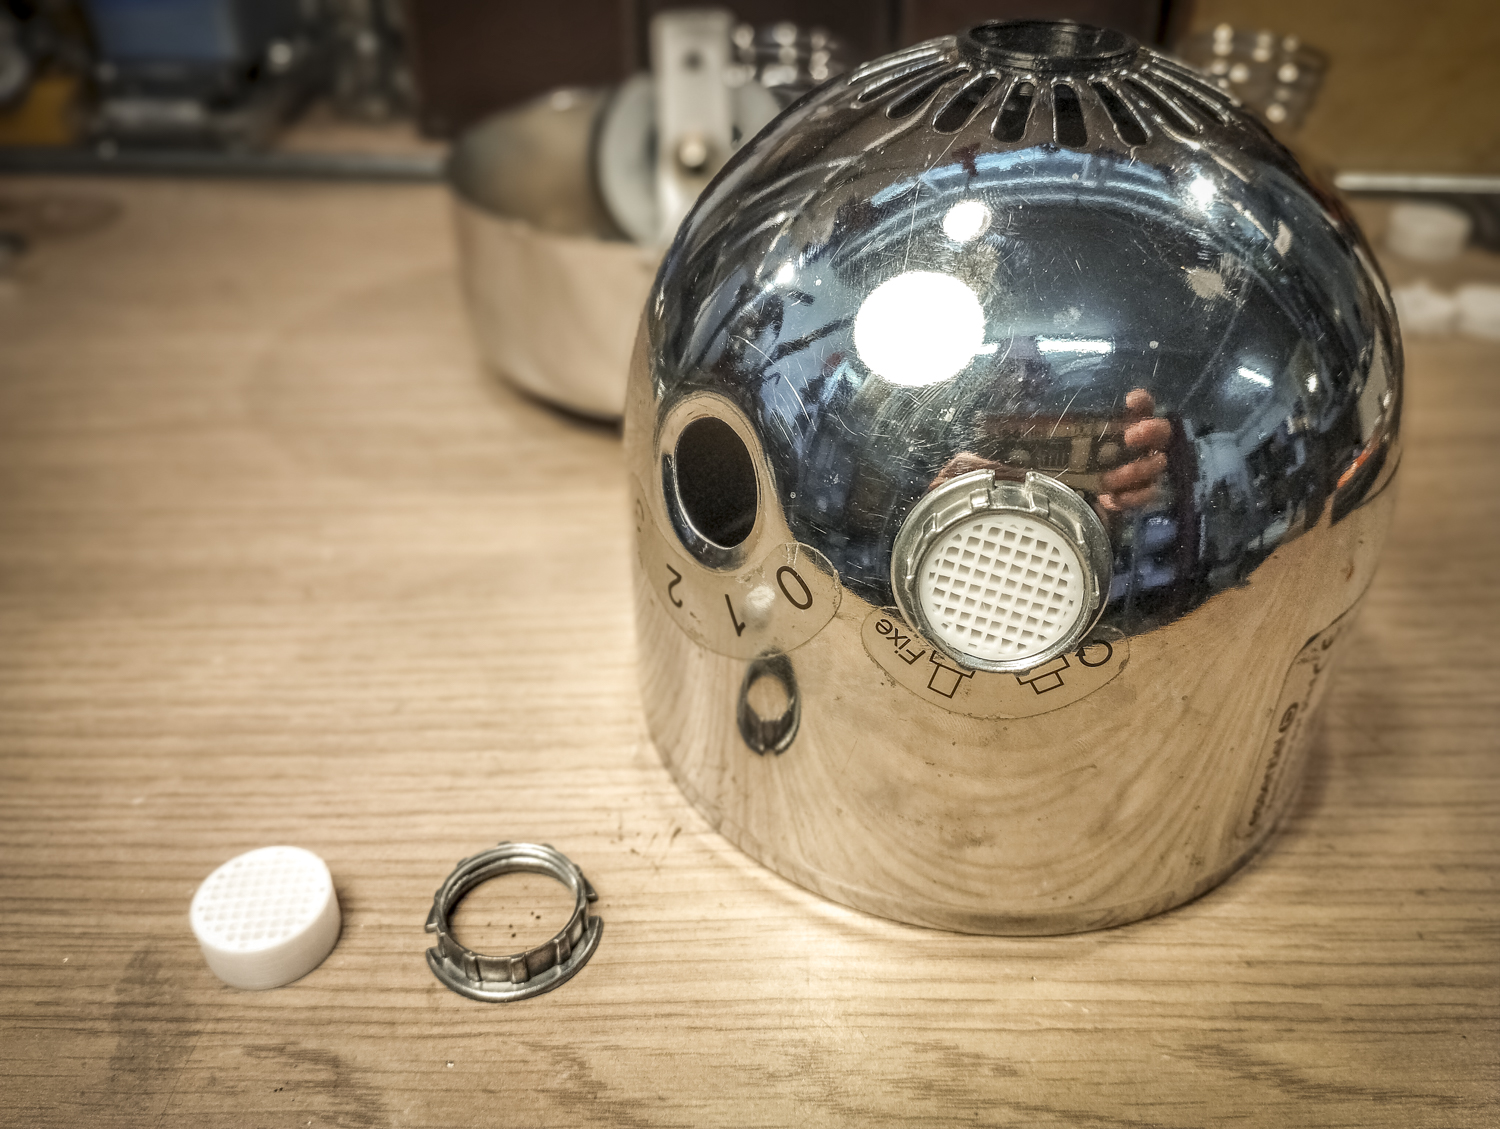
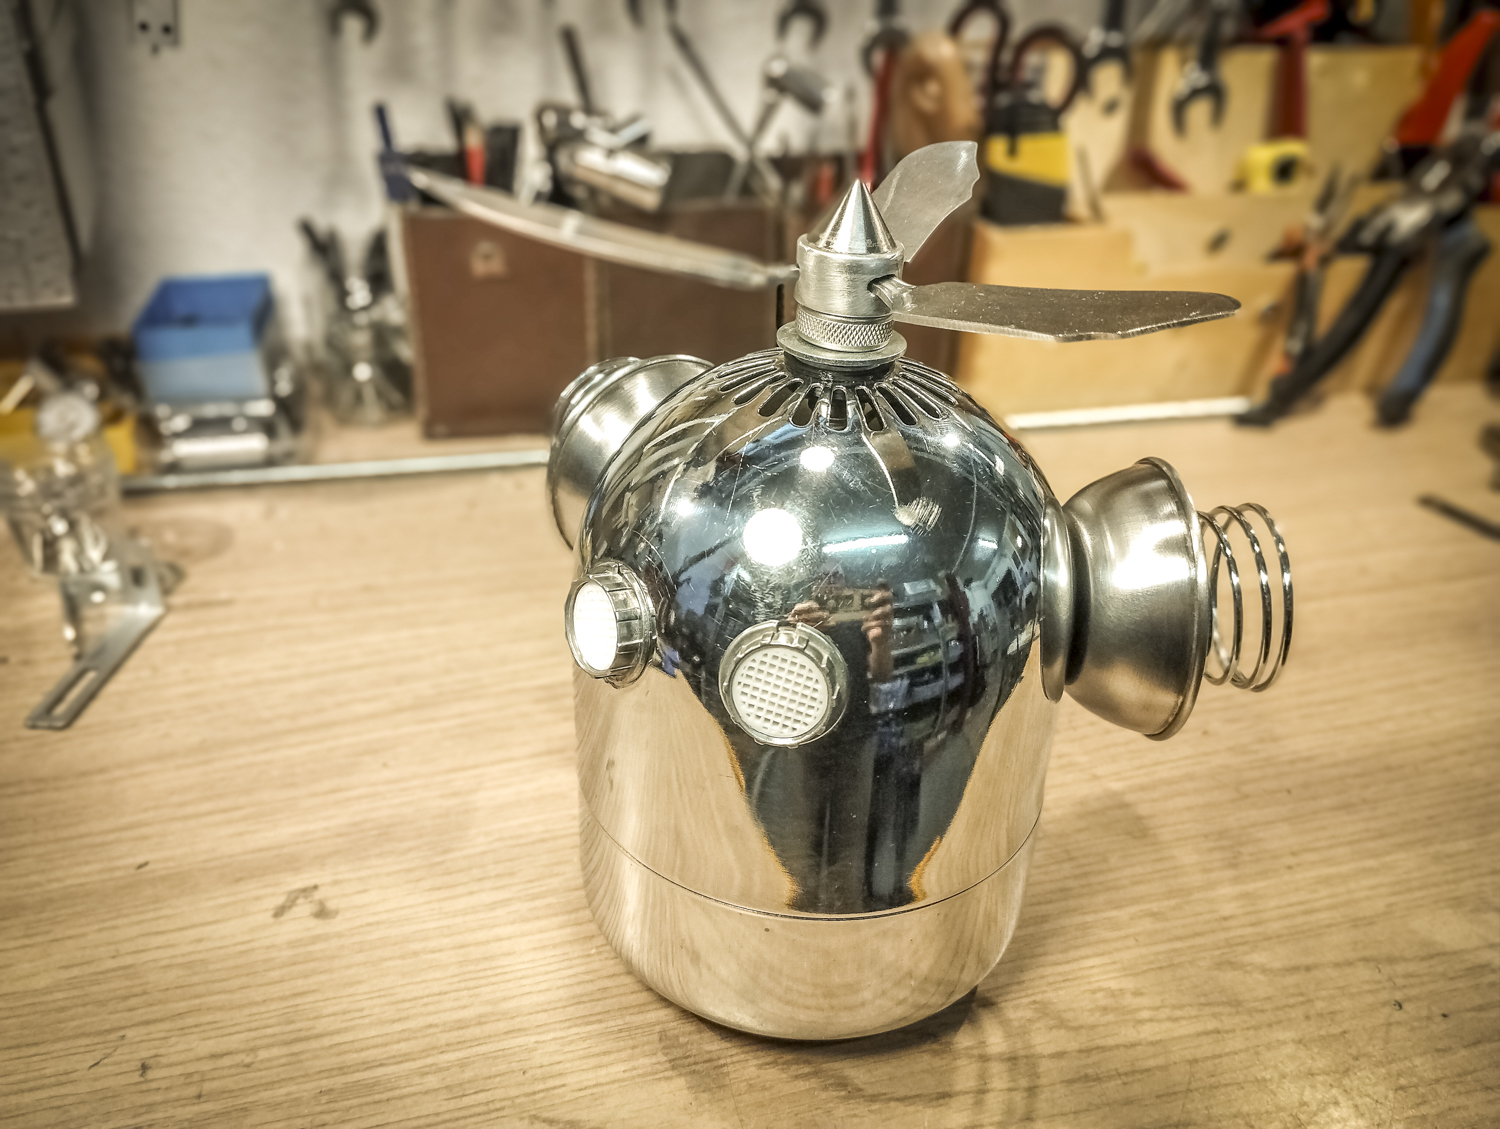
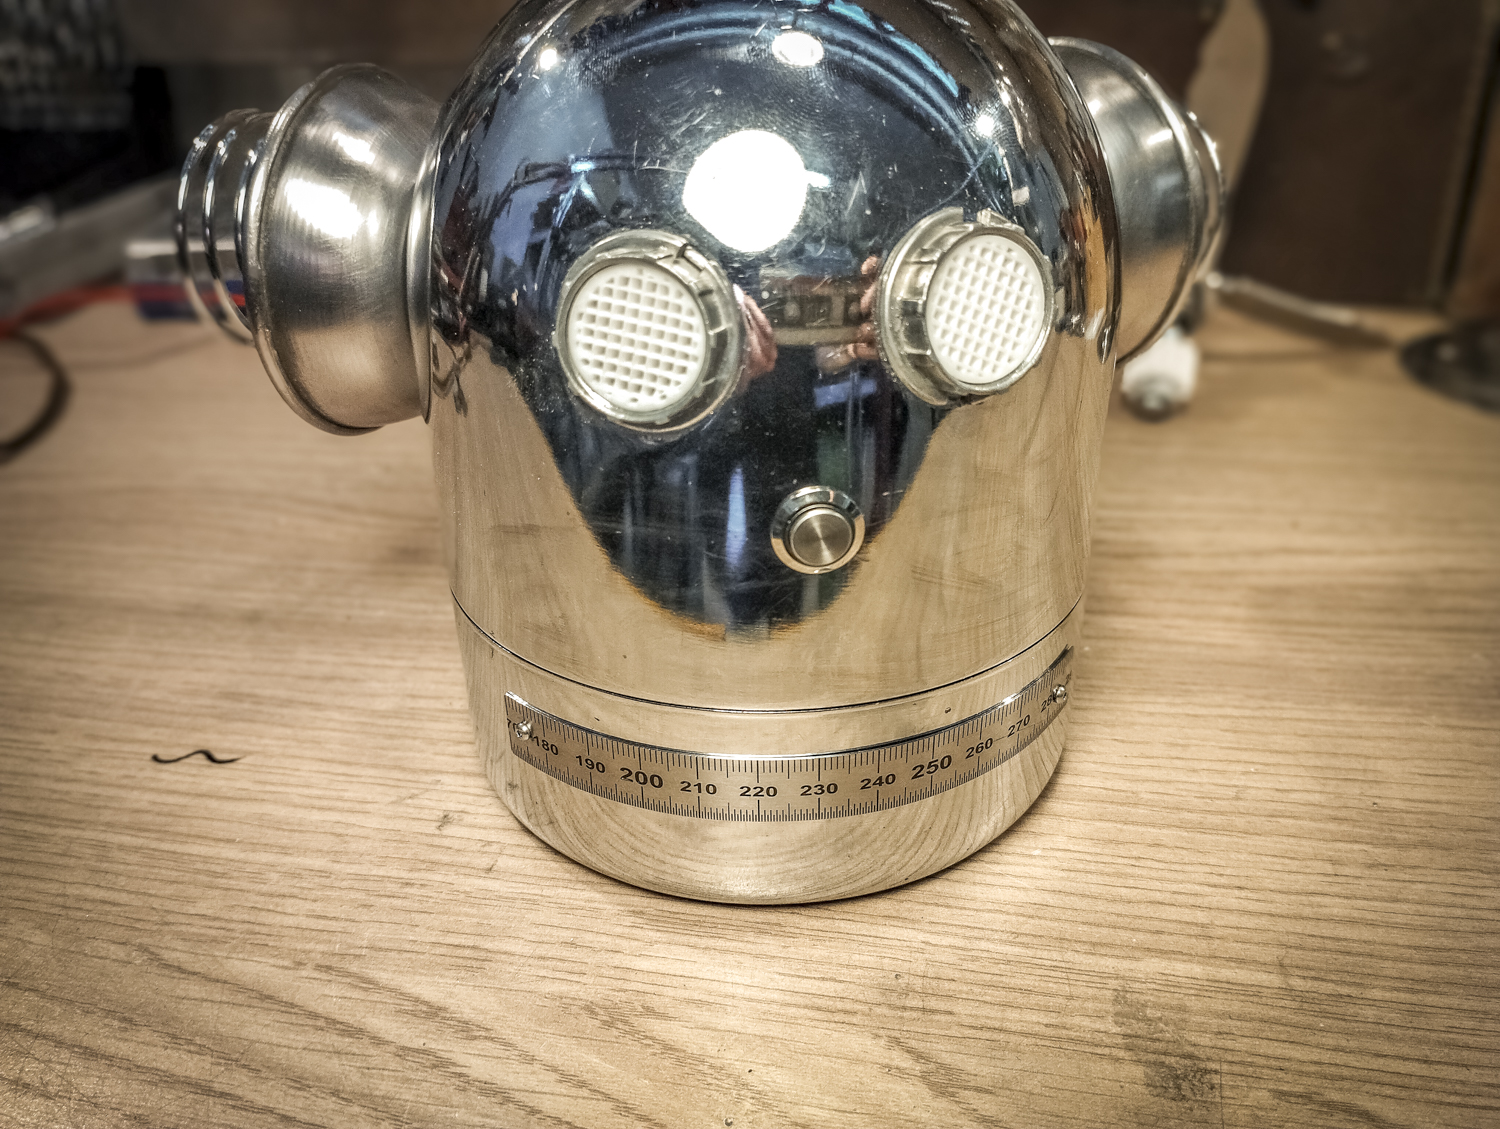
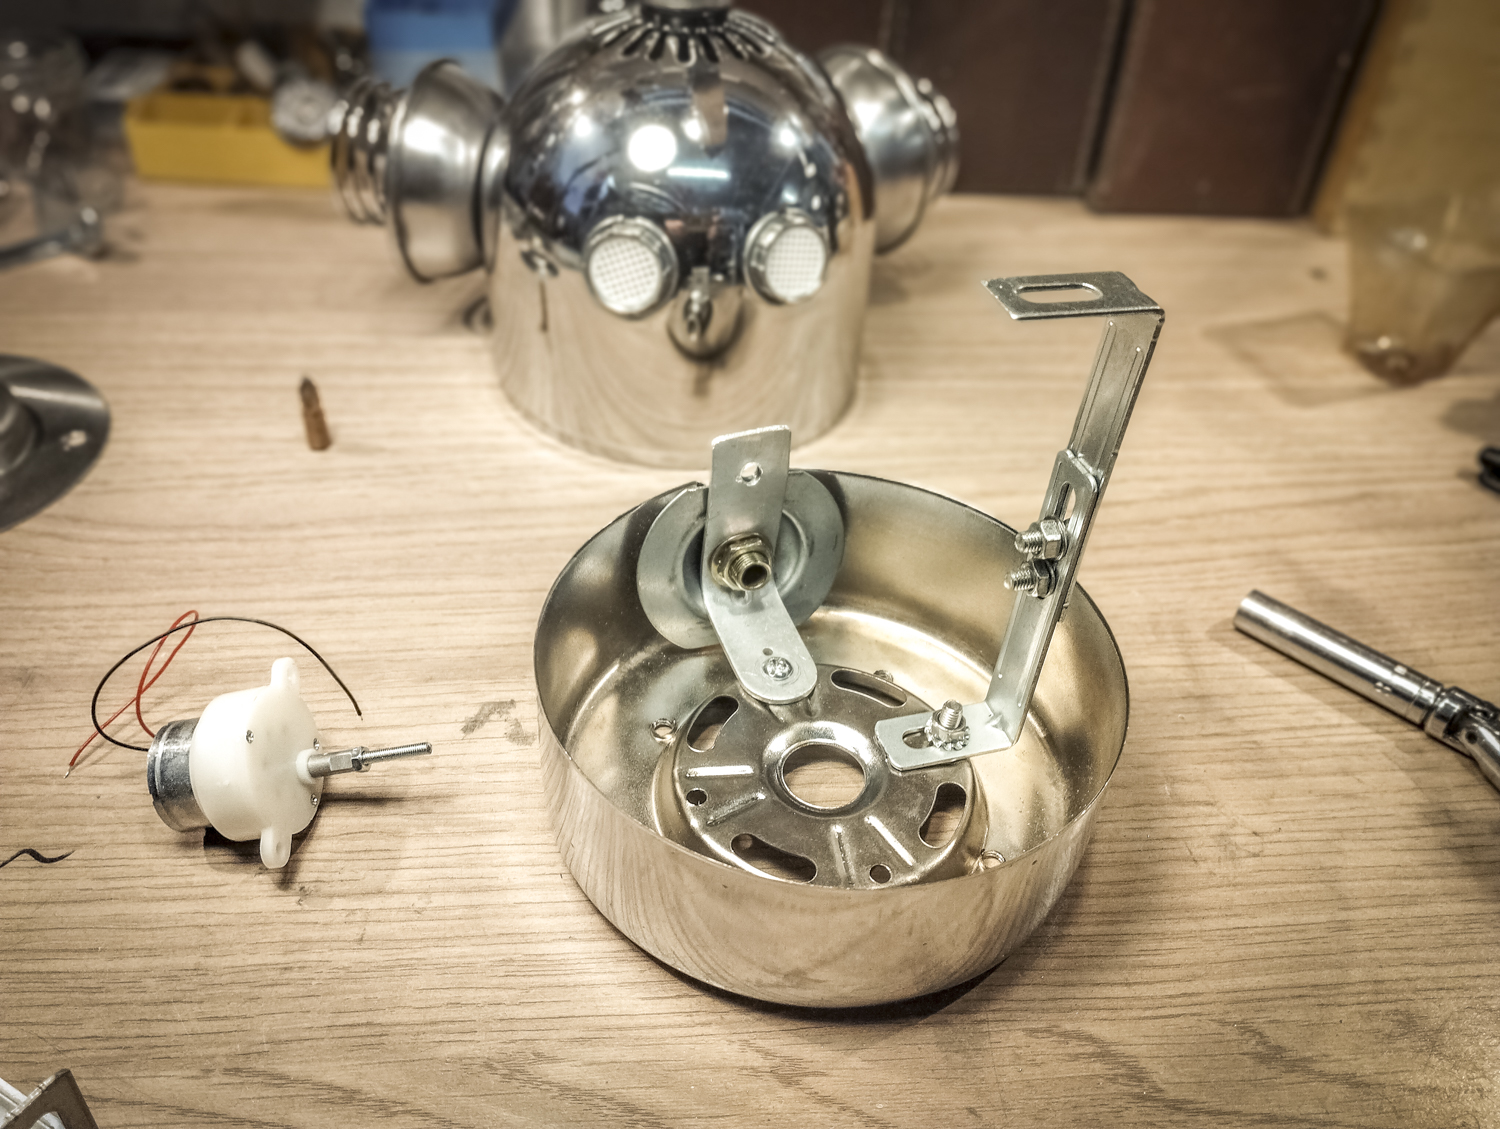
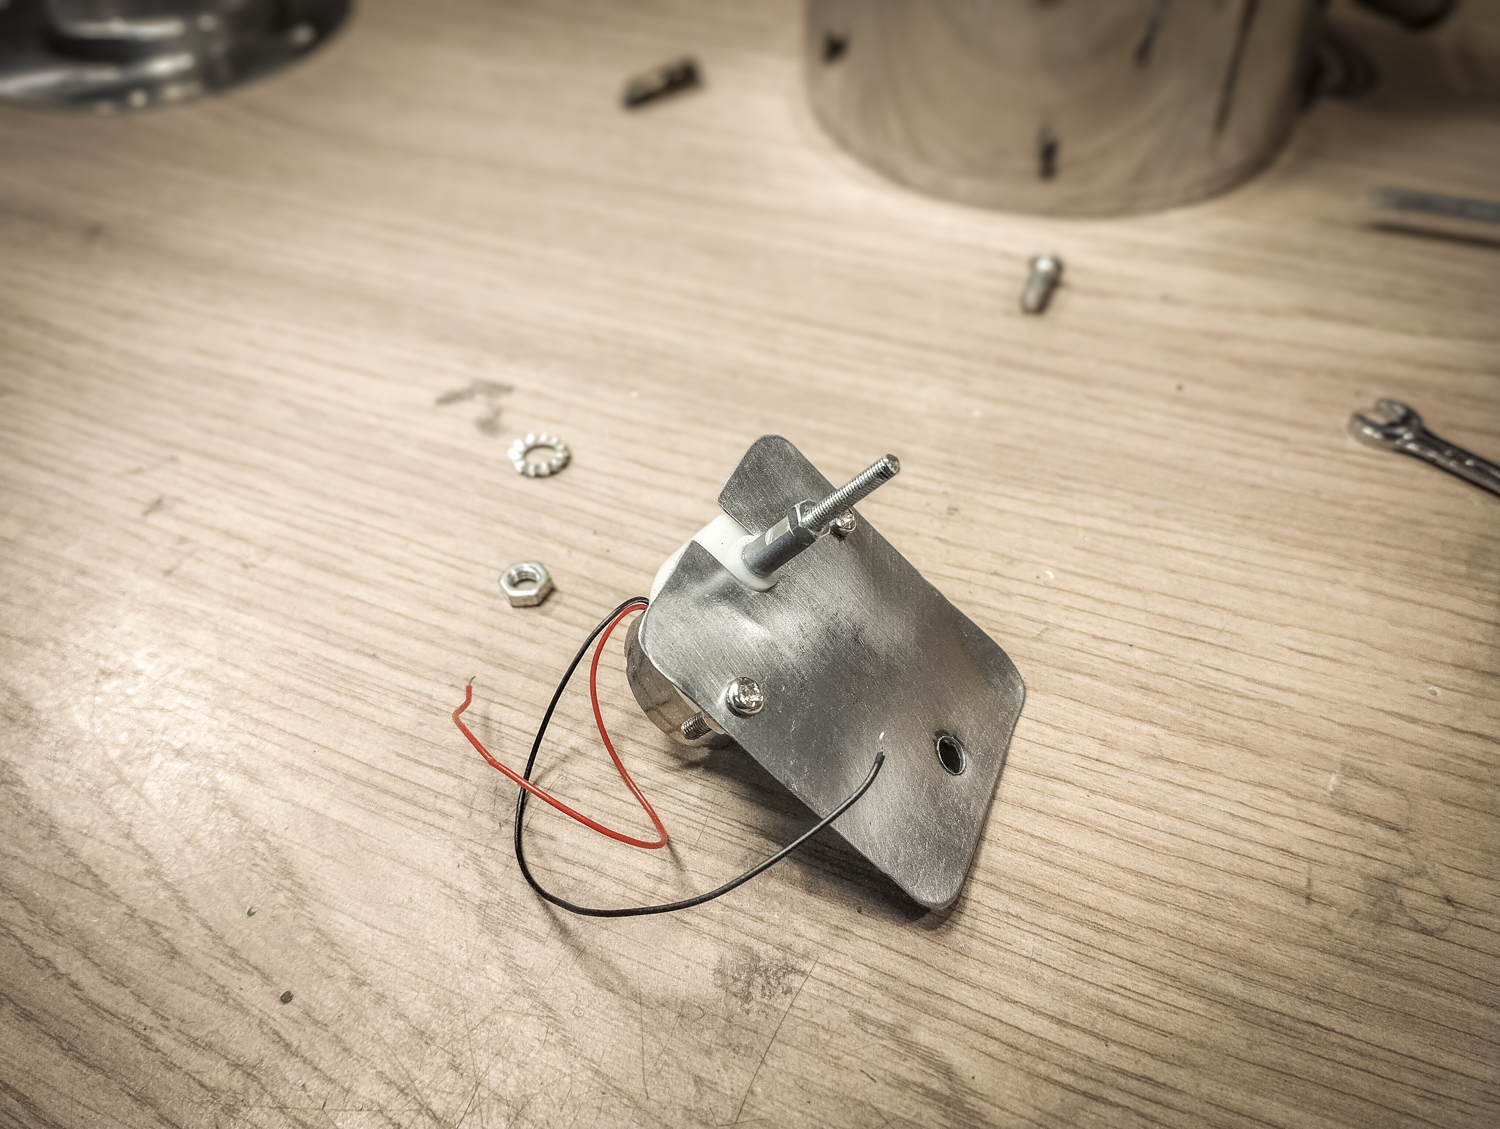
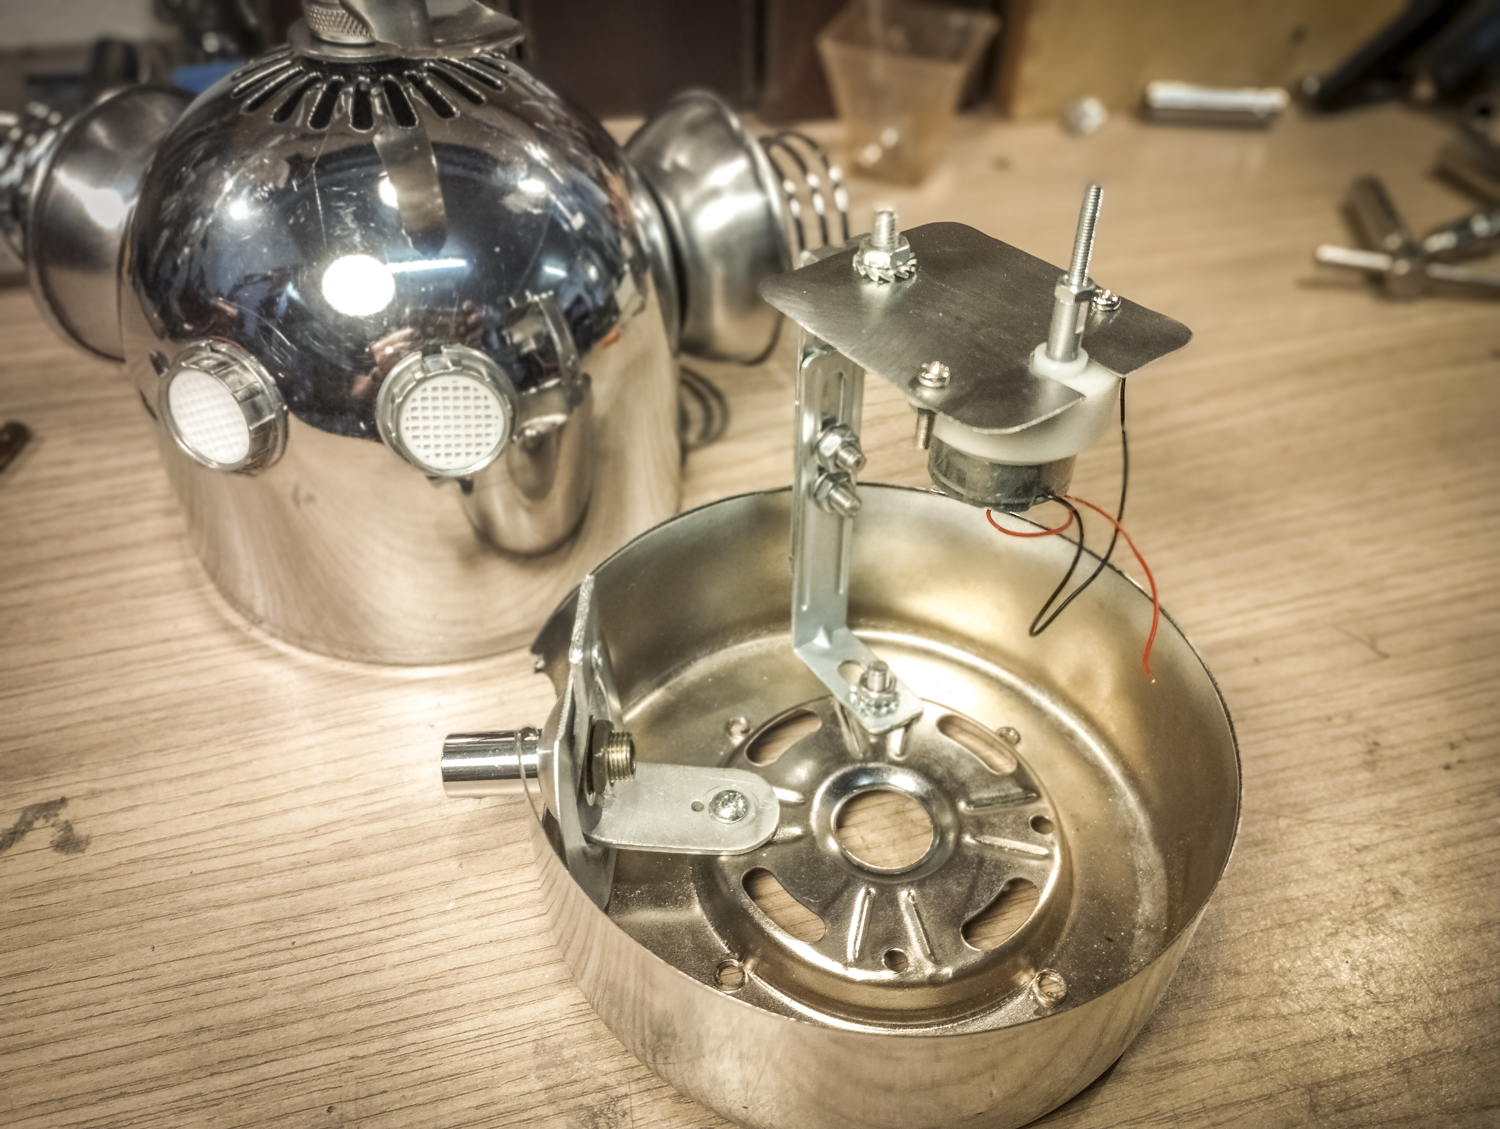
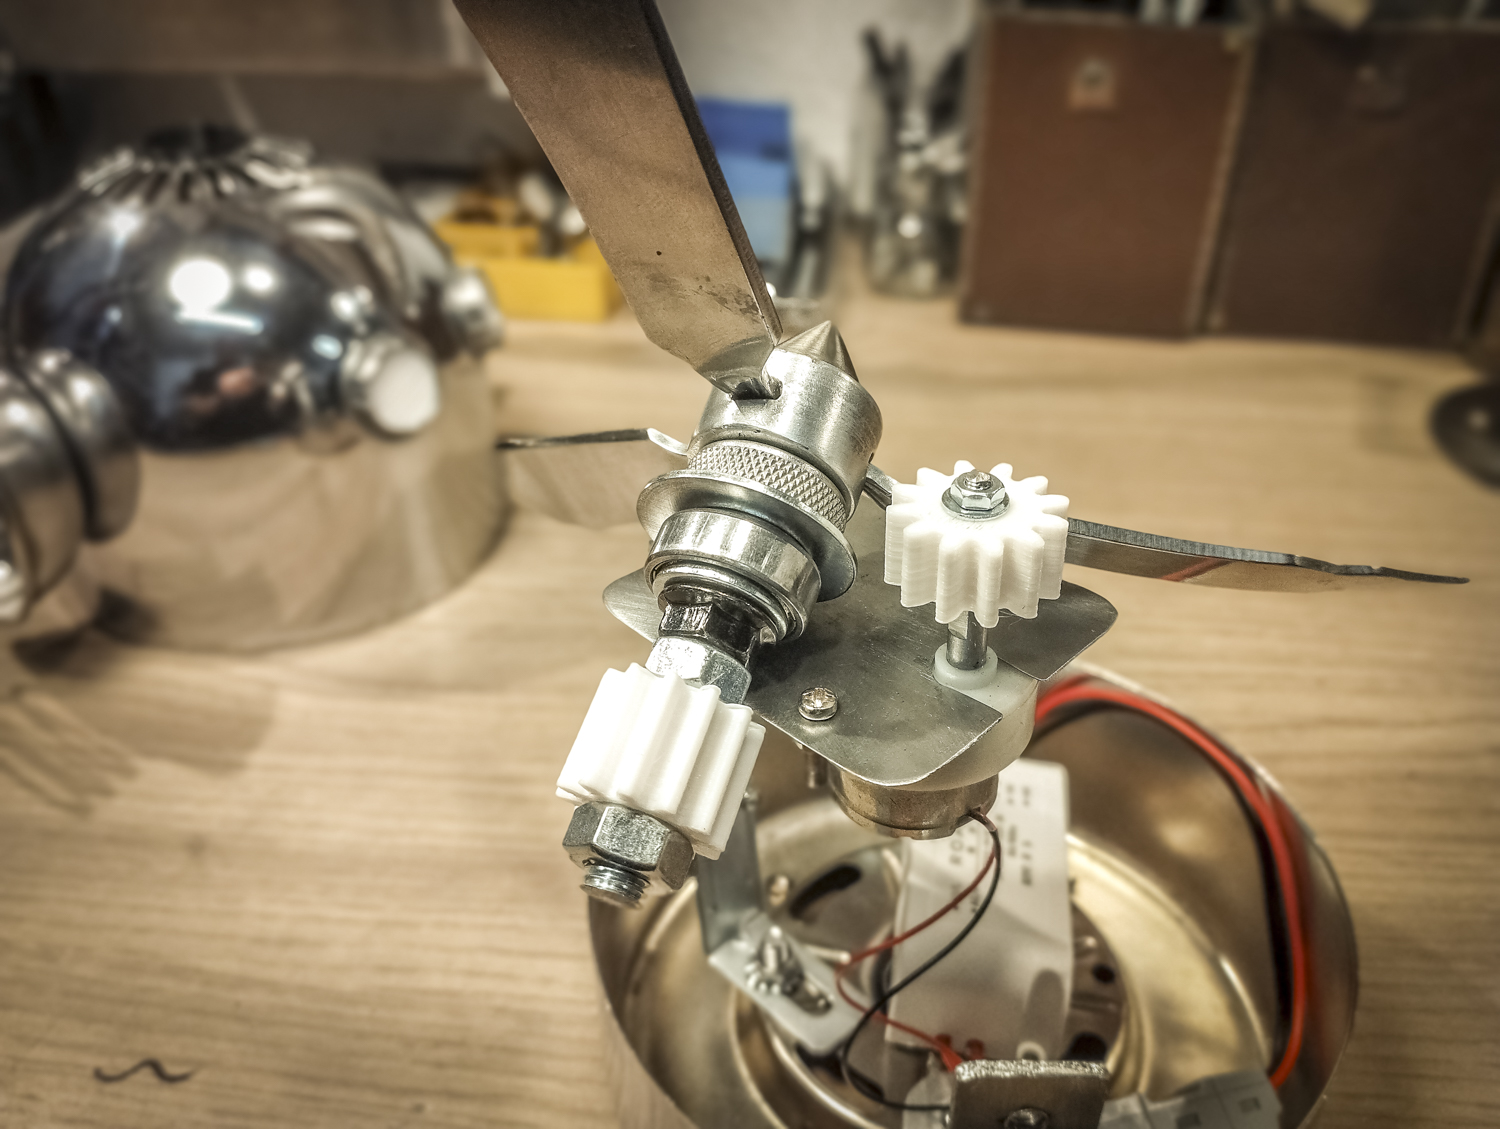
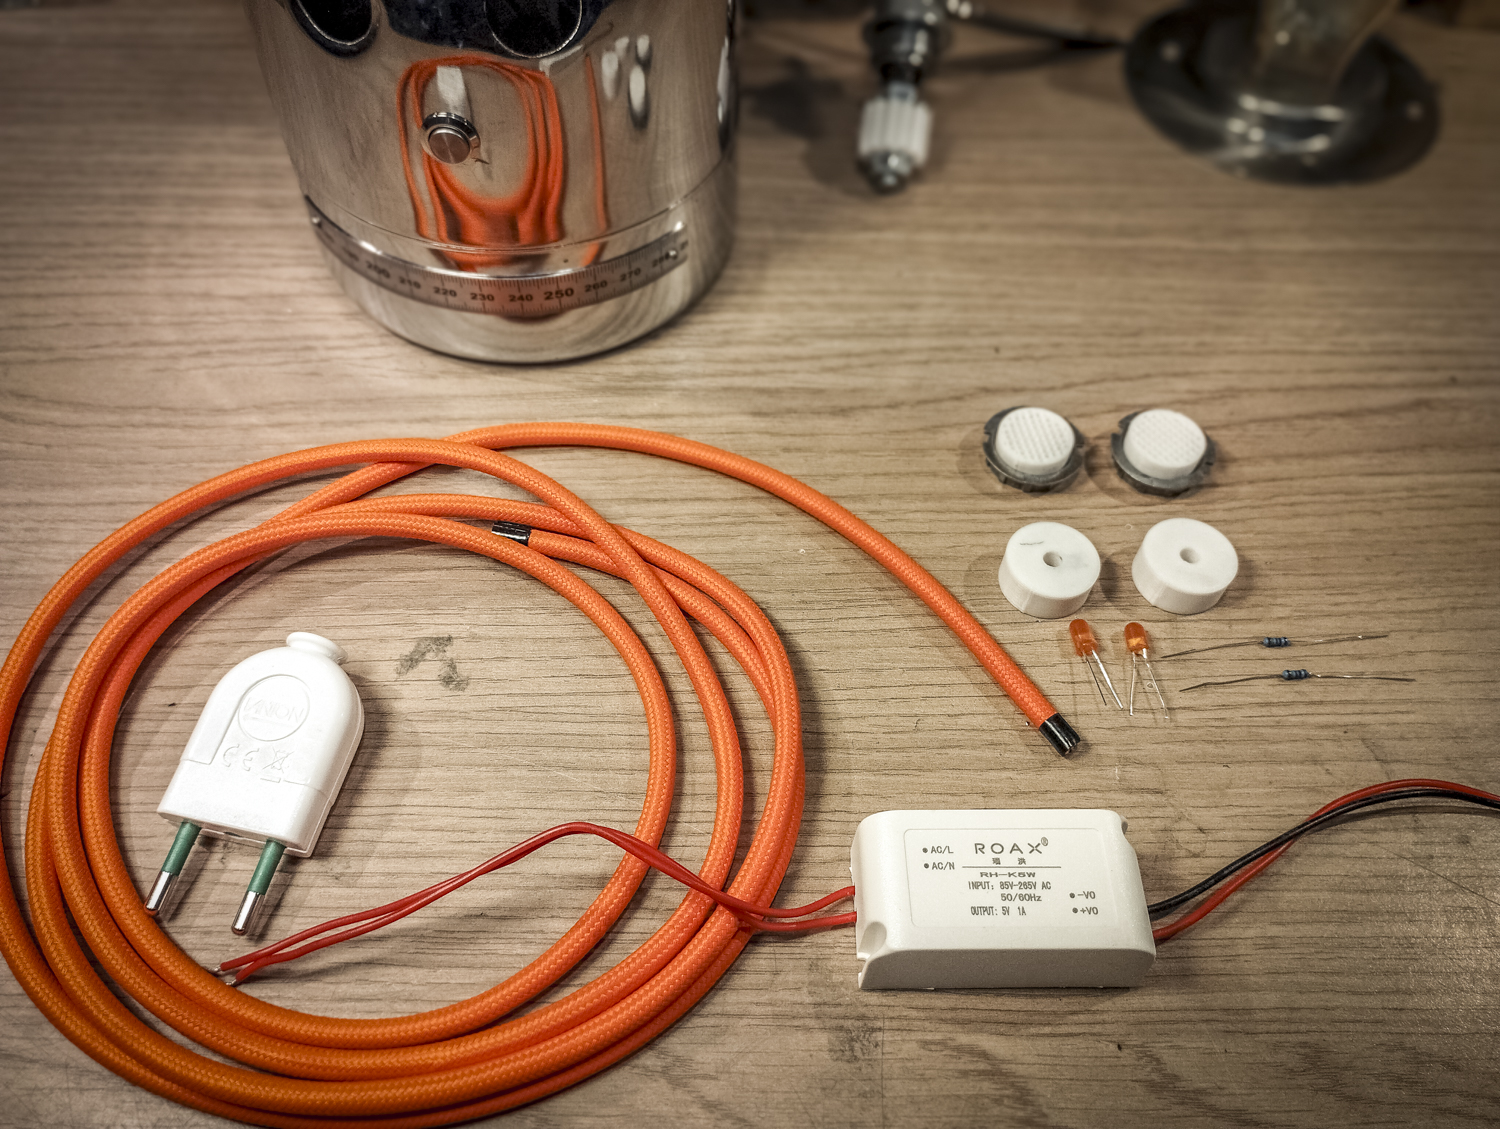
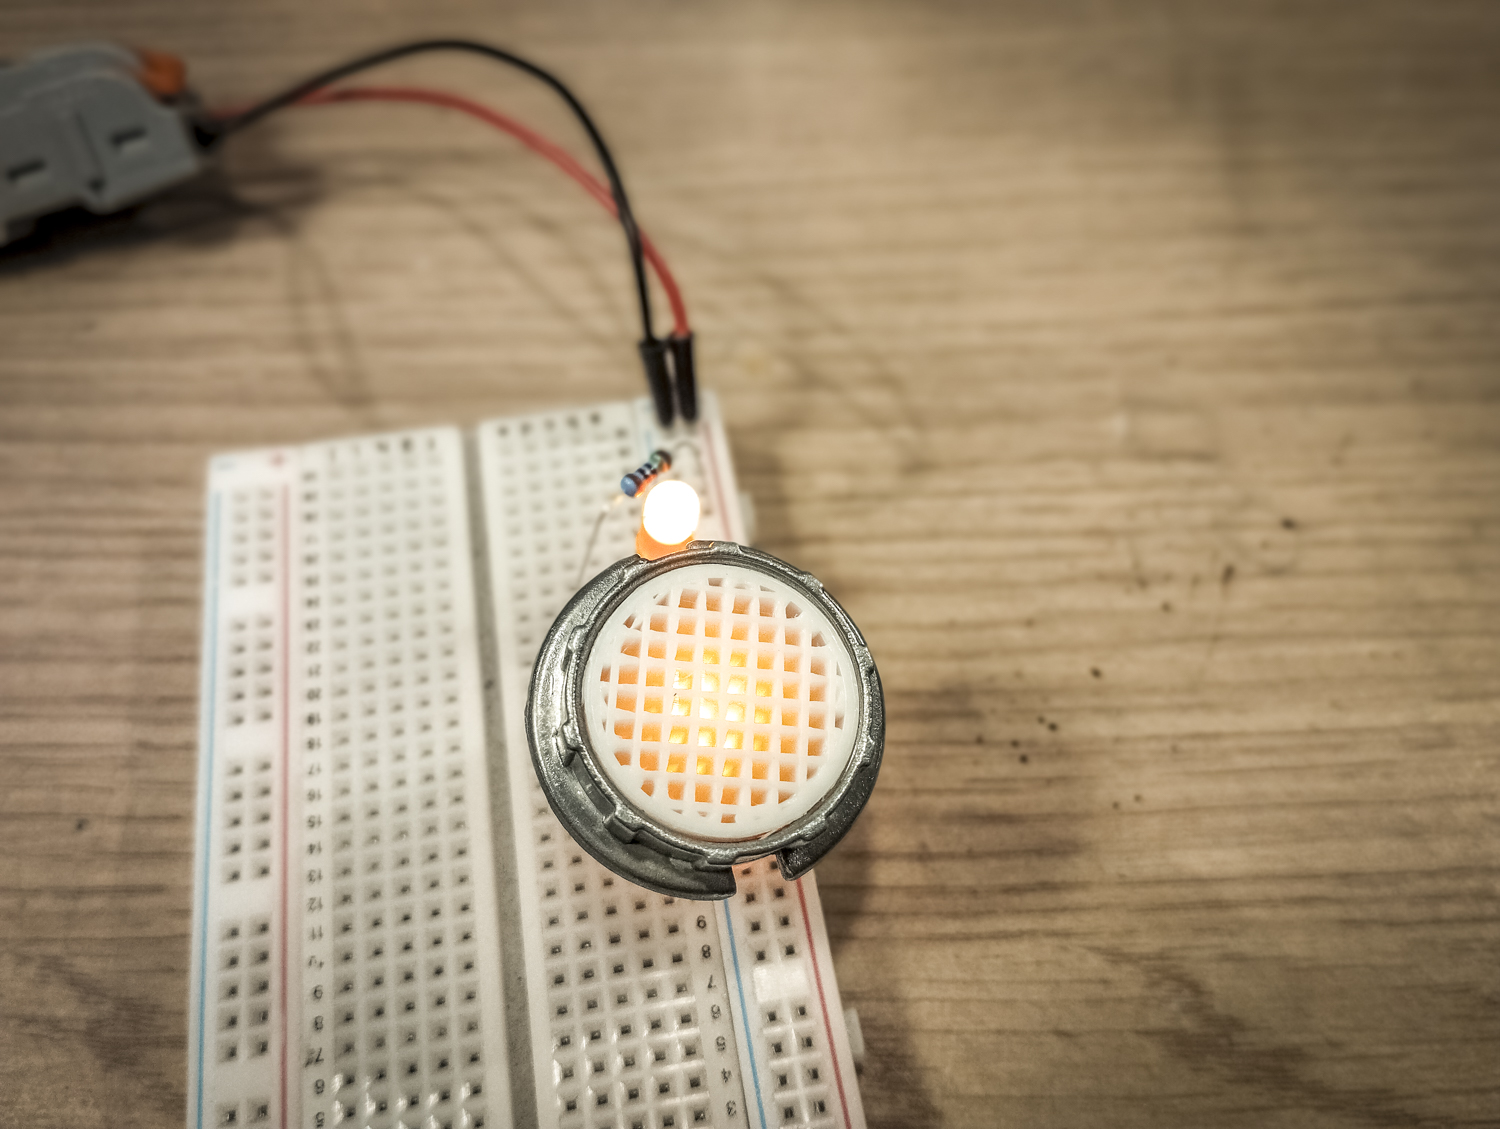
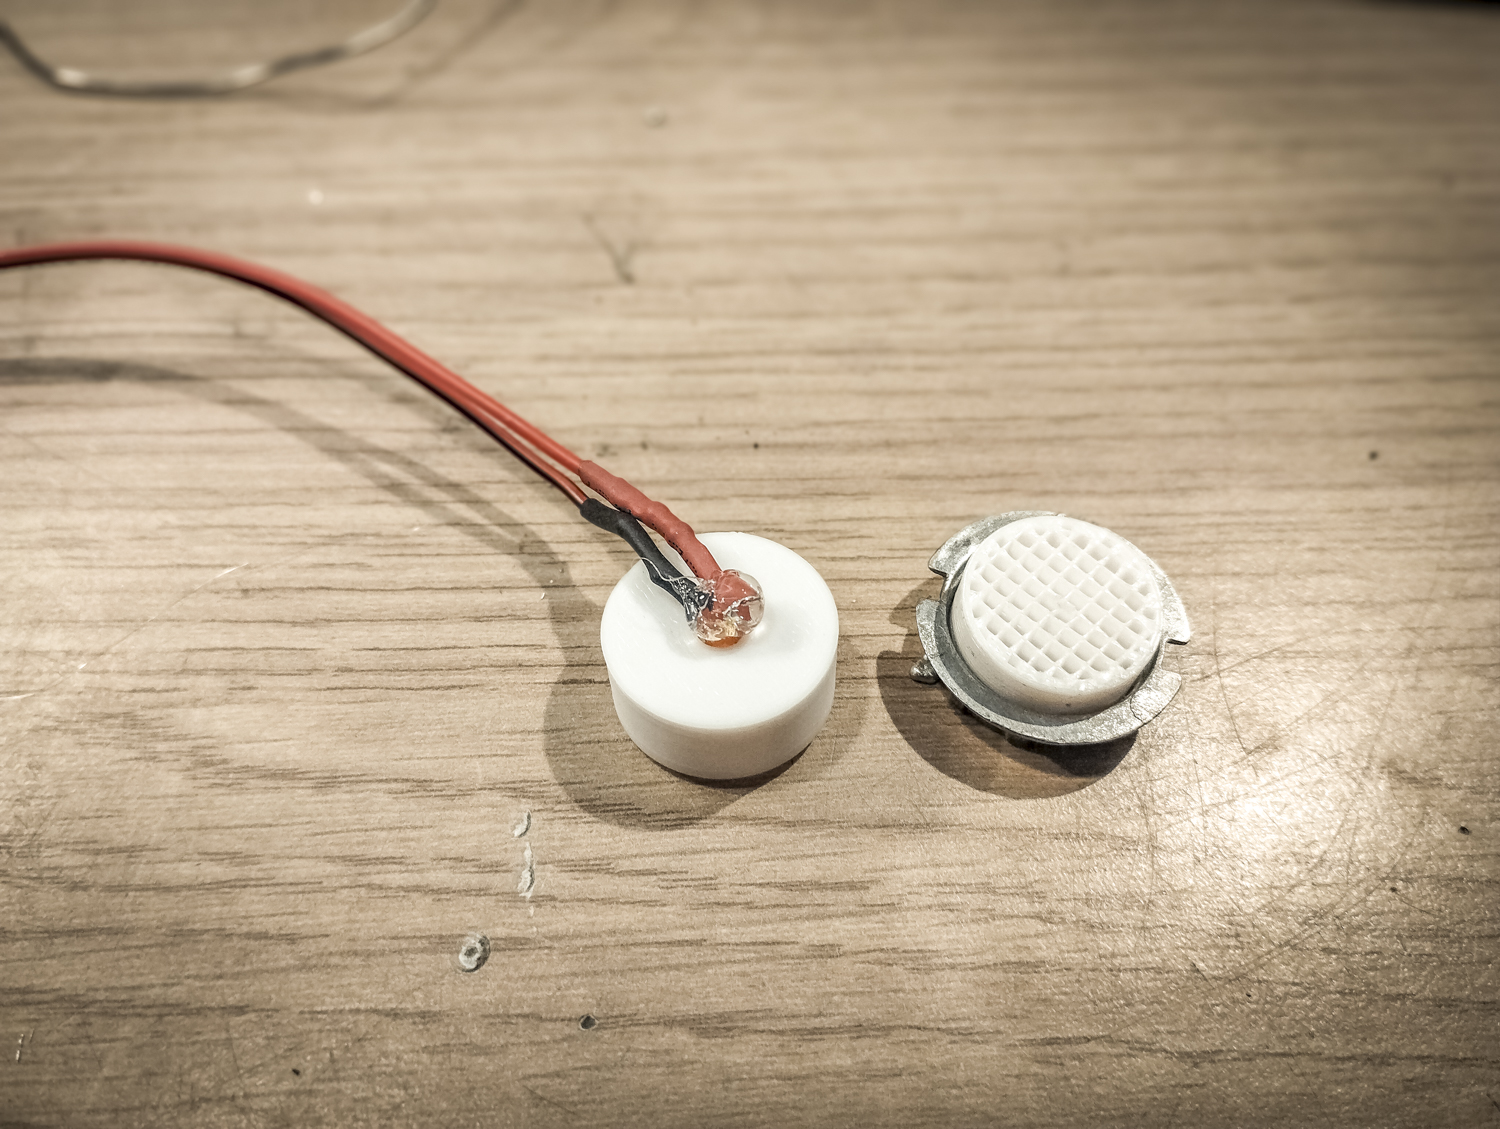
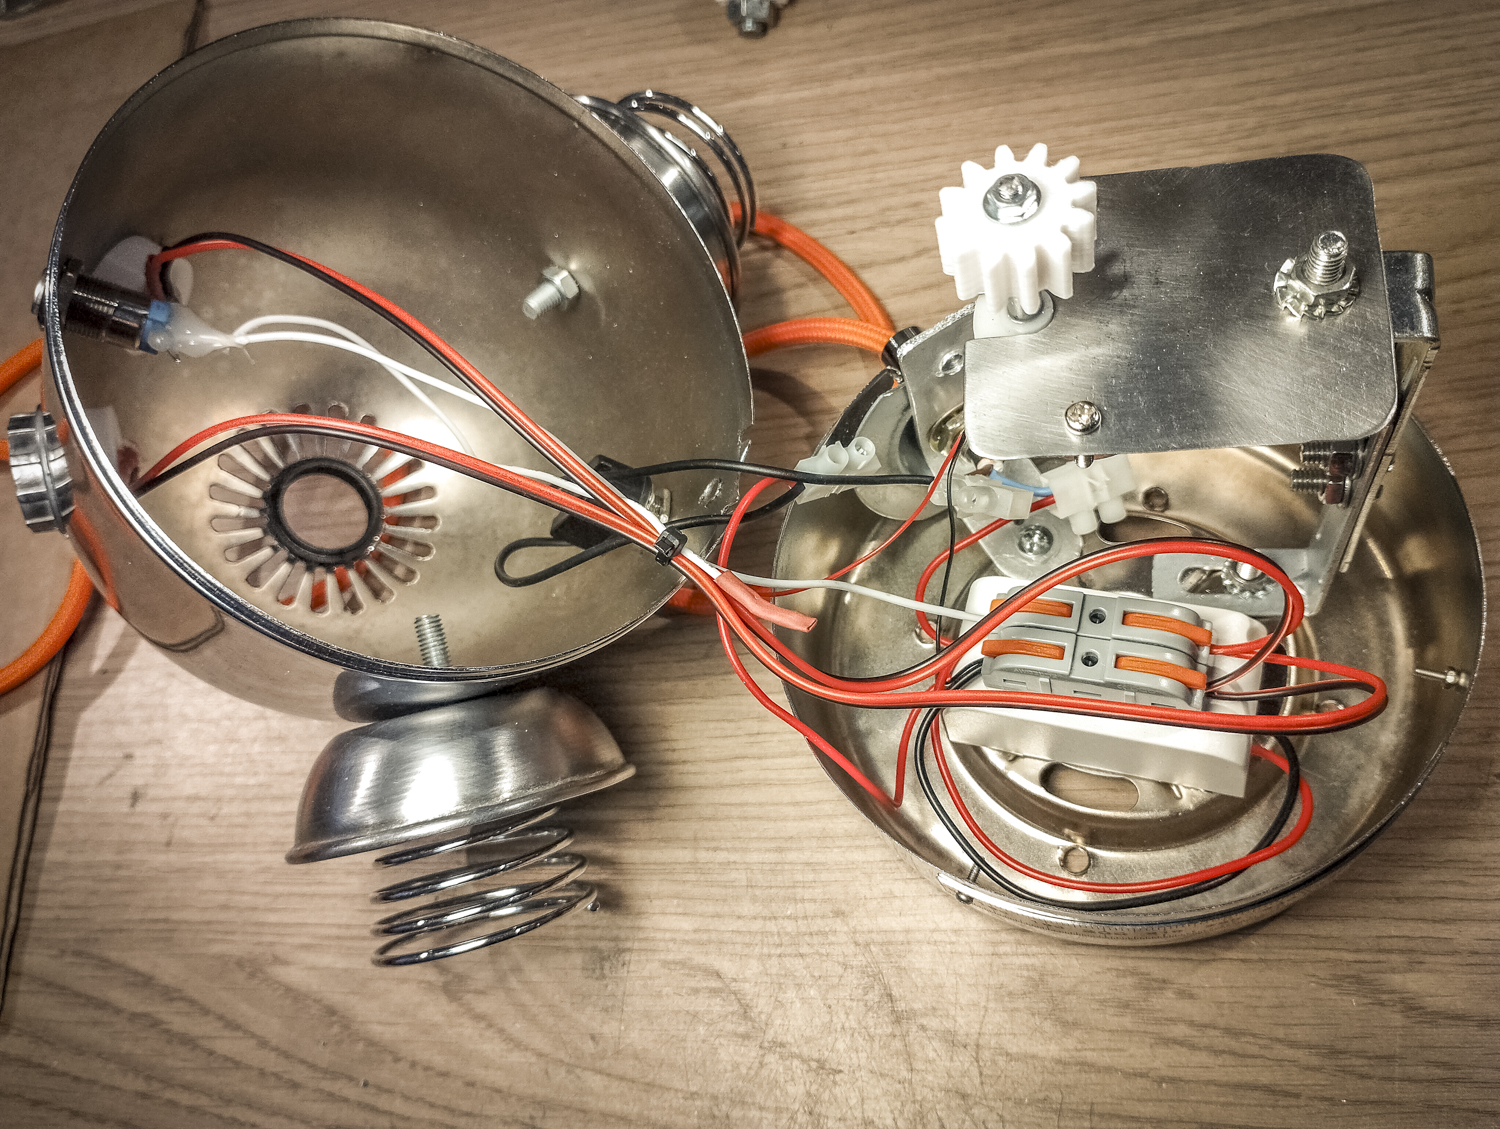
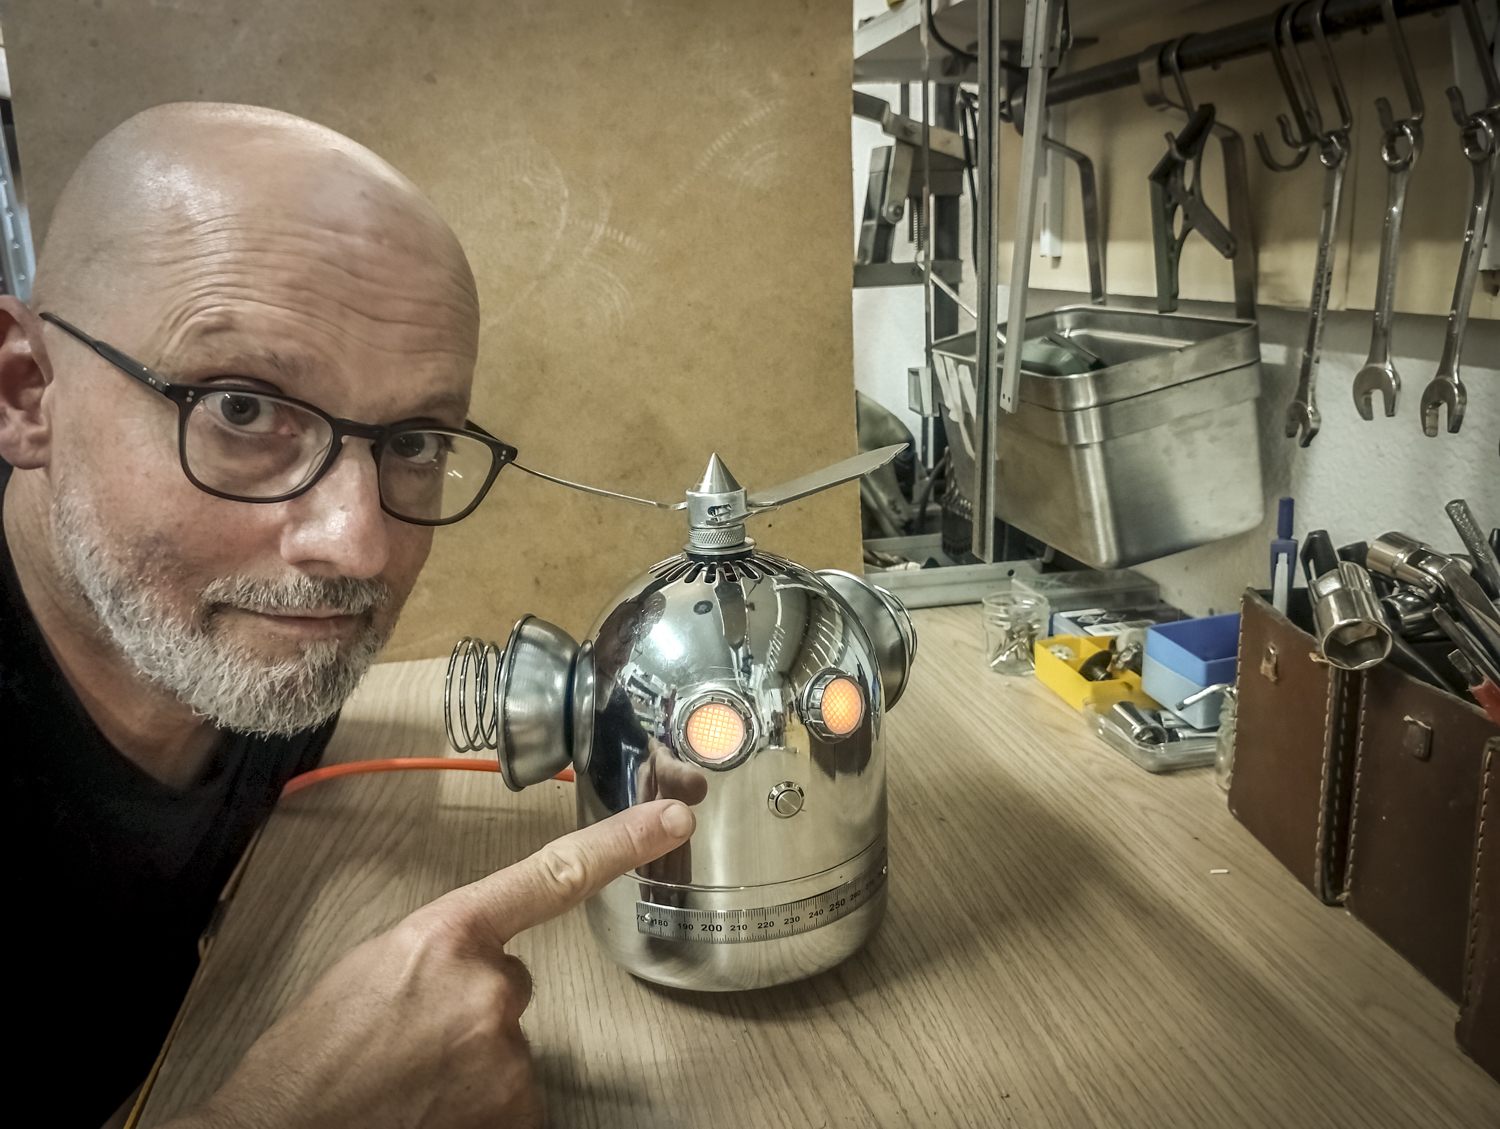
Cette tête de robot a l’air simple car elle comporte assez peu d’éléments mais en réalité, elle m’a demandé pas mal de précision et de technicité. Tout d’abord, j’ai passé un temps considérable à reconstituer une hélice à base, entre autres, de couteaux à poisson. Comme elle devrait, si tout se passe bien (rien n’est jamais gagné d’avance !), être entraînée par un moteur, il fallait la connecter au corps grâce à un roulement à billes (récupéré sur un hand spinner) pour garder un bon centrage, éviter les frottements et obtenir une rotation sans trop d’efforts. Autre difficulté : inventer un système pour refermer le corps qui ne tenait que par emboitement et grâce aux anciens composants supprimés du ventilateur. Notre robot sera alimenté en 220 V, il est donc préférable qu’il soit fermé correctement ! Et enfin : transmettre le mouvement de rotation par l’intermédiaire de gros engrenages imprimés en 3D. Donc amener le moteur à une certaine hauteur et à une distance précise de l’axe de l’hélice. D’où la construction de cette petite plateforme métallique réglable sur 3 axes qui permettra cet ajustement aux petits oignons. Ne restera ensuite que le câblage électrique du transfo 5V, des interrupteurs et des 2 petites leds qui, à coté du reste, s’apparentera à une promenade de santé.